Force-Feedback-Haptik · 3D-Input · Robotik-Workflows
Tastsinn, präzise entwickelt.
Force-Feedback-Haptik, 3D-Input und Robotik-Workflow-Tools, die digitale, simulierte und robotische Interaktion vom ersten Kontakt an natürlich wirken lassen.

HAPTIC LOOP — 4000 Hz
4 kHz
Haptik-Refresh-Rate
10 N
Max. Ausgangskraft
0.01 mm
Positionsauflösung
USB-C
Ein-Kabel-Verbindung
Anwendungsfälle
Finden Sie Ihren Workflow
Navigieren Sie nach Workflow statt nach Produkt — vom OP über Roboterzellen bis zum Designstudio.
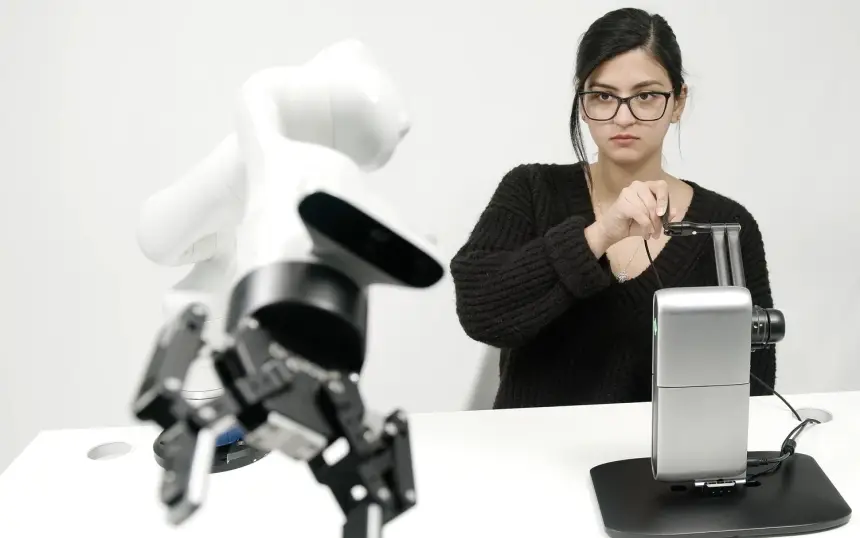 Robotik & Teleoperation Kraftsensitive Steuerung für Roboterarme, mobile Roboter, Drohnen und Fernsysteme. INVERSE3 · 3X · HARP
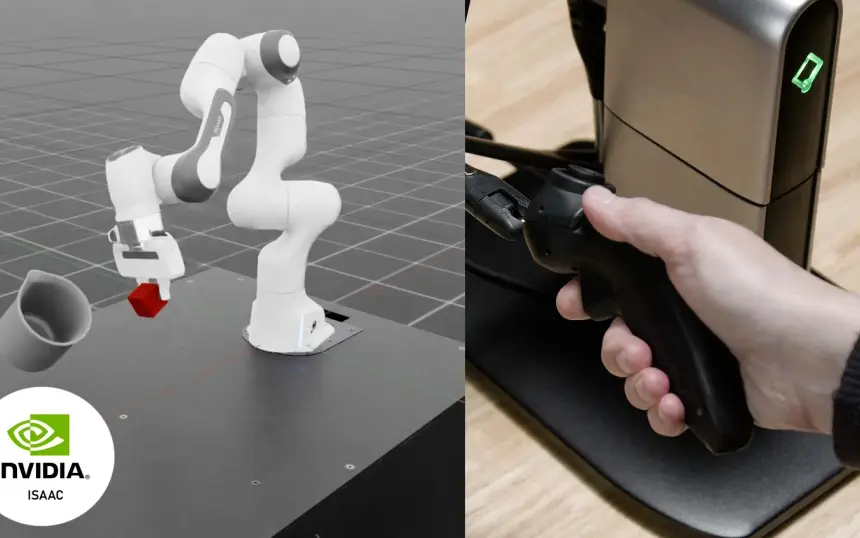 Medizinische Simulation Taktiler Realismus für chirurgische, Rehabilitations- und prozedurale Simulation. INVERSE3 · 3X
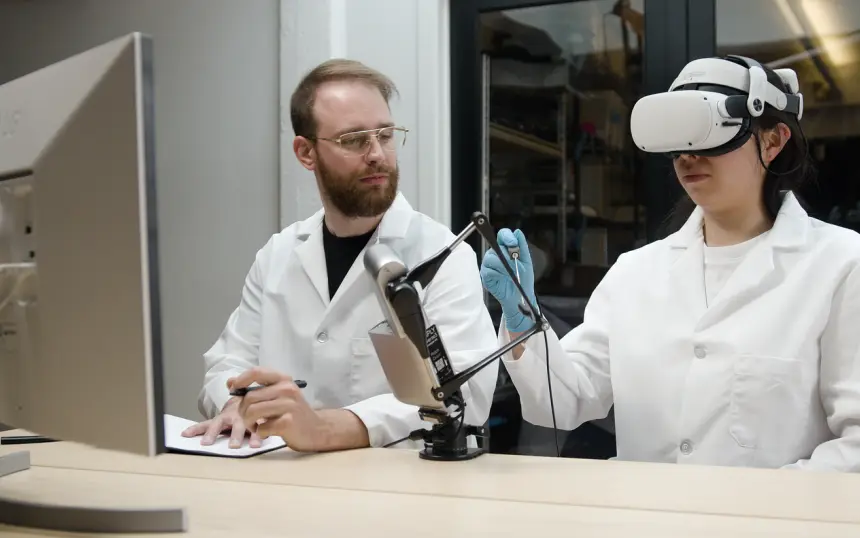 Kompetenztraining & Simulation Force Feedback für prozedurales, berufliches, VR- und praxisnahes technisches Training. INVERSE3 · 3X
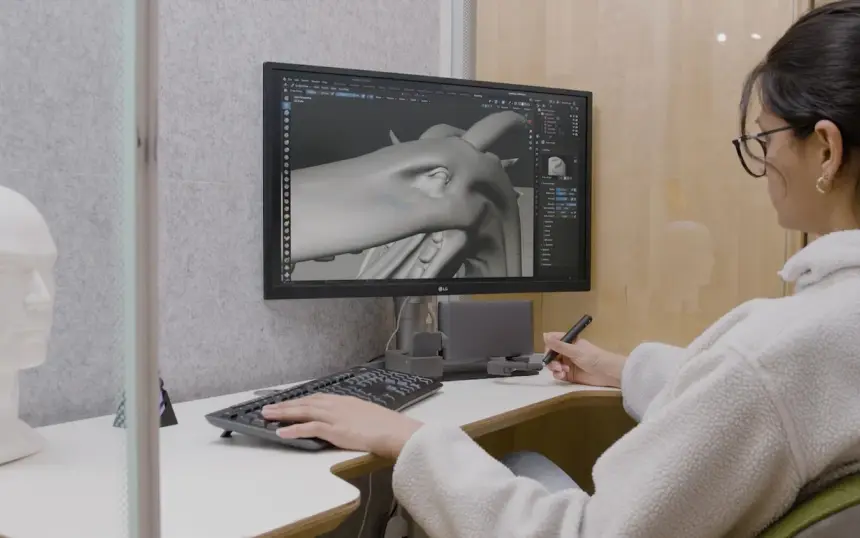 3D-Design & Modellierung Haptischer 3D-Input für Sculpting, Modellierung und FreeForm-kompatible Workflows. MINVERSE
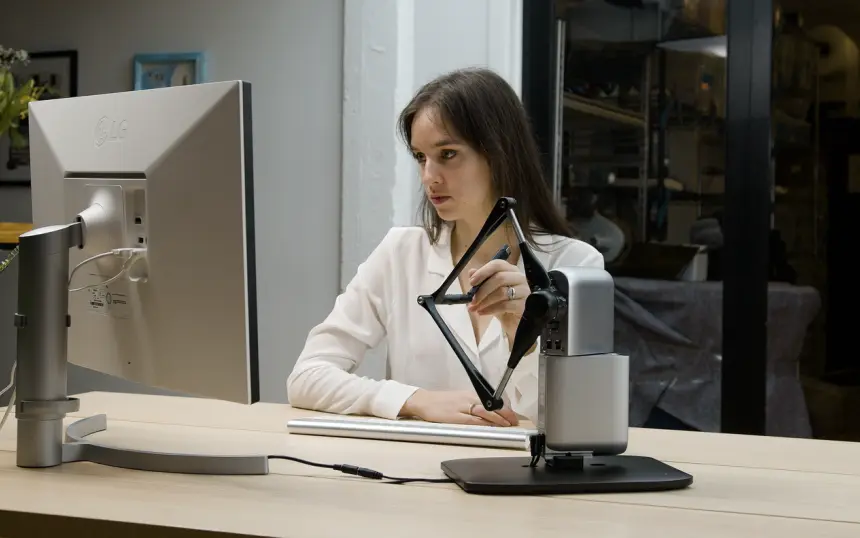 Forschung & Bildung Haptik-Plattformen für HCI, Robotik, Spatial Computing und praktisches Lernen. INVERSE3 · MINVERSE
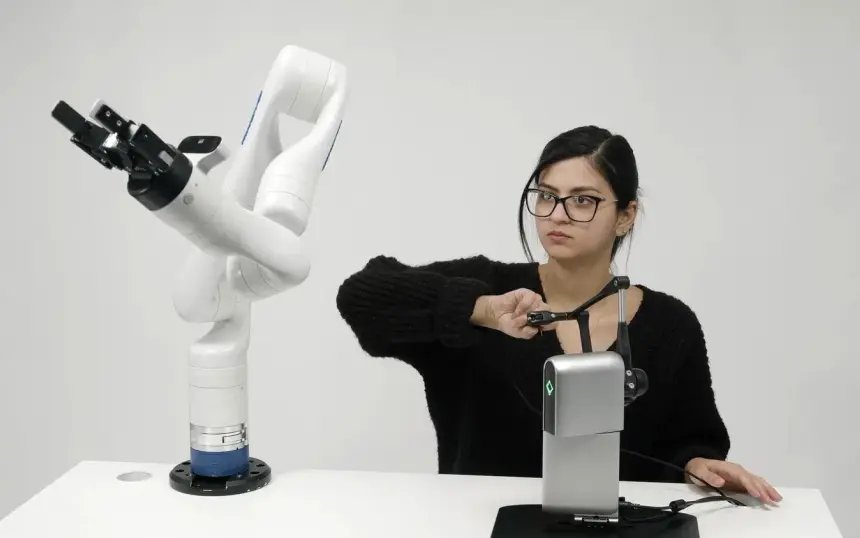 Alle Anwendungsfälle Sechs Anwendungspfade, eine Plattform für den Tastsinn — finden Sie den passenden Workflow. GESAMTINDEX
Bewährt, wo Präzision zählt
- NVIDIA
- AWS
- PickNik Robotics
- BlackBerry QNX
- Universal Robots
- Kinova
- Mecademic
- FundamentalVR
Produktfamilie
Wählen Sie Ihr Instrument
Haptikgeräte und Robotik-Workflow-Tools — Tastsinn, Kontrolle und Präzision.


So funktioniert haptisches Feedback
Was ist Force Feedback?
Während Sie ein Haply-Gerät bewegen, reagiert Software oder ein Roboter in Echtzeit mit Kraft — virtuelle Objekte, Werkzeuge und ferngesteuerte Systeme fühlen sich physisch an.
-
Sie bewegen
Ein Haply-Gerät verfolgt Ihre Hand im 3D-Raum mit Submillimeter-Auflösung.
-
Software reagiert
Eine Simulation, eine Physik-Engine oder ein Robotersystem berechnet die Interaktionskraft in Echtzeit.
-
Sie fühlen es
Das Gerät antwortet mit Widerstand, Textur, Druck und Kontakt — 4.000 Mal pro Sekunde.
-
Echte Ergebnisse
Präzisere Steuerung, realistischeres Training und mehr physische 3D-Interaktion.
Im Vergleich zu anderen Interaktionsmethoden
Standard-Eingabegeräte
Mit Maus, Tastatur und Joystick geben Sie einem System Befehle. Mit Force Feedback spüren Sie, wie es reagiert — Widerstand, Druck und Kontakt, während Sie sich bewegen.
Rein visuelle Simulation
Grafik zeigt Position, Bewegung und Umgebung. Force Feedback ergänzt die physische Ebene: Kontakt, Tiefe, Widerstand und Werkzeuginteraktion.
Vibrationshaptik
Vibration signalisiert Ereignisse und Oberflächenänderungen. Force Feedback erzeugt gerichteten Widerstand und echten Gegendruck — Werkzeuge und Roboter fühlen sich dadurch präsent an.
Neueste Updates
Neues von Haply
Demos, Produkt-Updates und Anwendungsberichte.
Bereit, es in Aktion zu spüren?
Sprechen Sie mit unserem Team über Ihren Robotik-, Simulations- oder Design-Workflow.