UC-01 / ROBOTIK & TELEOPERATION
Fühlen Sie, was der Roboter fühlt.
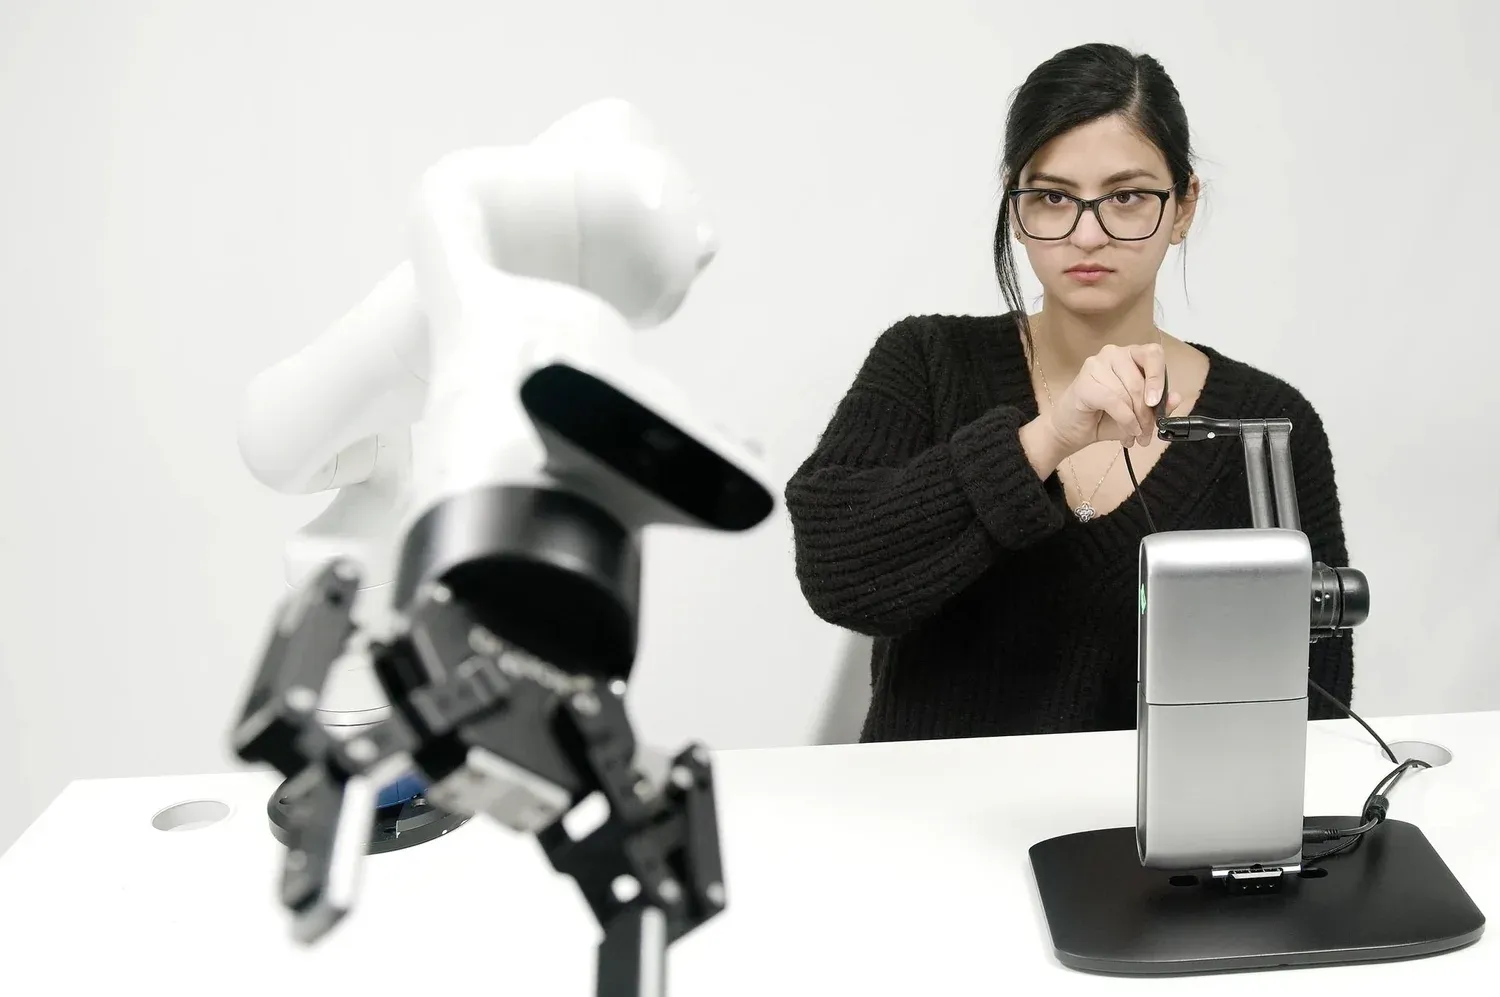
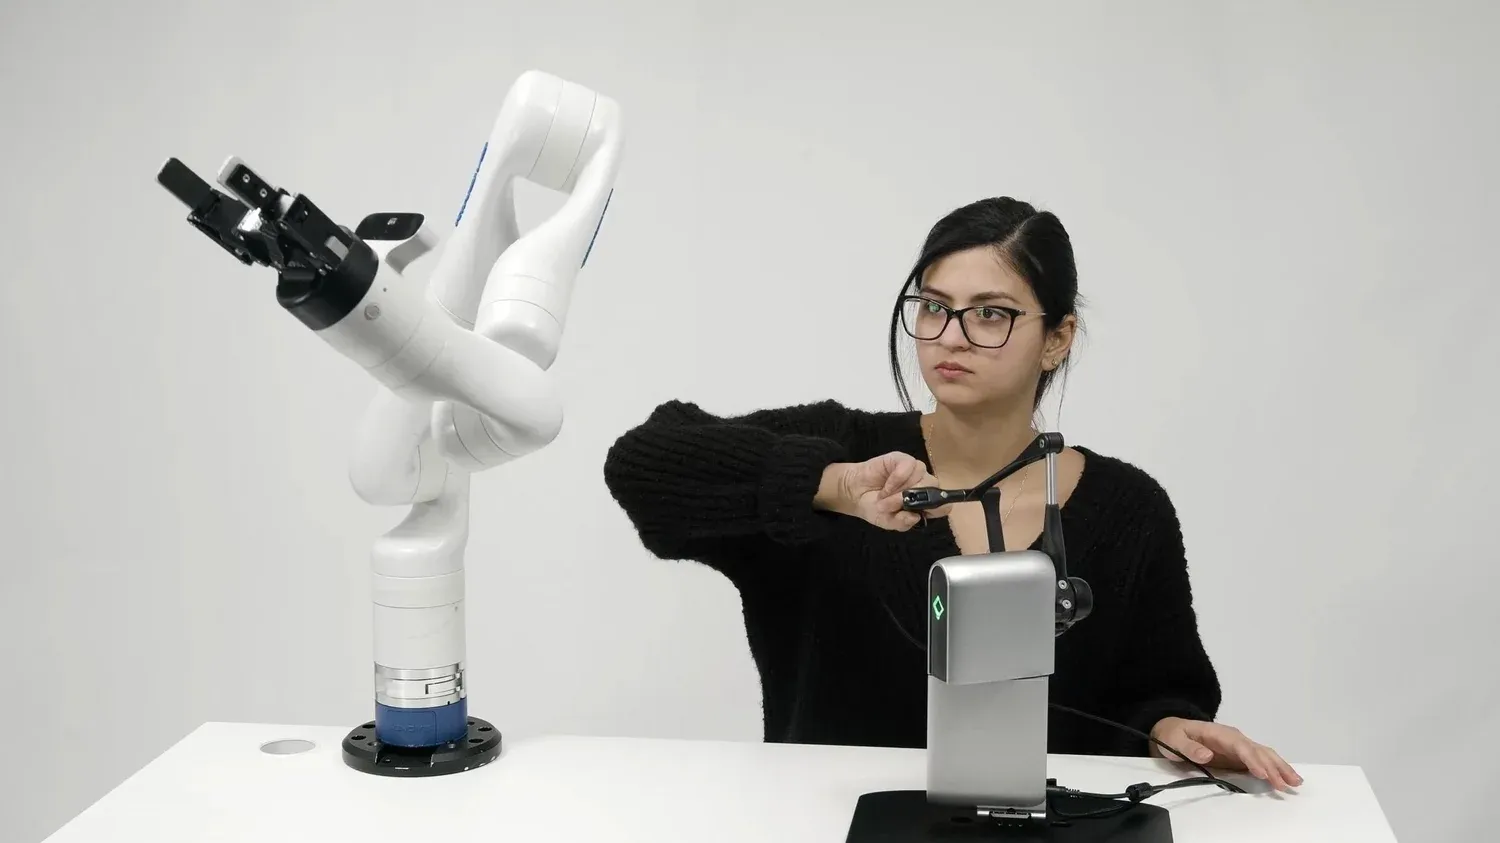
Haply Haptik-Controller geben Robotikteams kraftbewusste Kontrolle über Roboterarme und Fernsysteme — ein natürlicherer Steuerungspfad für Bediener und die Kraftdaten, die das Training von Physical AI benötigt.
4 kHz
Kraftregelkreis zwischen Bediener und Roboter
0.01 mm
Positionsauflösung für feine Manipulation
6-DOF
Eingabe — Position und Rotation mit VerseGrip
DER WORKFLOW
Teleoperation mit Tastsinn.
Haptische Teleoperation lässt Bediener entfernte Robotersysteme steuern und dabei Signale wie Kontakt, Widerstand, Bewegung und Position spüren. Die Fernsteuerung von Robotern wird physisch und reaktionsschnell statt rein visuell — von feinfühliger Manipulation bis zur Arbeit in Gefahrenumgebungen.
ROBOTERARME · MOBILE ROBOTER · DROHNEN · FERNSYSTEME · PHYSICAL AI
PROBLEM / LÖSUNG
Die Herausforderung — und die Antwort.
Die Herausforderung
Ferngesteuerte Robotersysteme lassen sich nur schwer kontrollieren, wenn Bediener sich allein auf visuelles Feedback und Standard-Eingabegeräte verlassen. Ohne Force Feedback ist es schwieriger, Kontakt, Widerstand, Bewegung und Position bei Roboterarmen, mobilen Robotern, Drohnen, autonomen Systemen und anderen Fernplattformen einzuschätzen.
Die Haply-Lösung
Haply-Geräte lassen Bediener physische Signale robotischer Systeme in Echtzeit spüren — für reaktionsschnellere Teleoperation, menschlich geführtes Robotertraining und Fernsteuerungs-Workflows, in denen räumliches Bewusstsein und Bedienereingaben zählen.
ANWENDUNGSSZENARIEN
Wo es zum Einsatz kommt.
Roboterarm-Teleoperation
Steuern Sie Roboterarme und Manipulatoren mit Force-Feedback, sodass Bediener Kontakt, Widerstand und Bewegung spüren, während sie ferngesteuerte oder heikle Aufgaben führen.
Fernsysteme, Drohnen und mobile Roboter
Unterstützen Sie Teleoperations-Workflows für mobile Roboter, Drohnen, autonome Systeme und Fernplattformen in der Weltraumrobotik, bei Unterwasserinspektionen oder in anderen schwer zugänglichen Umgebungen.
Menschgeführtes Robotertraining und Physical AI
Nutzen Sie haptische Steuerung, um Aufgaben zu demonstrieren sowie Bewegungstrajektorien, Greifstrategien und Bedienerkorrekturen zu erfassen, die in Robot-Learning-Pipelines und Physical-AI-Workflows einfließen.
Industrie- und Laborautomatisierung
Führen, erfassen und wiederholen Sie präzise Bewegungen mit HARP für wiederholbare Aufgaben — Löten, Pick-and-Place, Inspektion — und halten Sie Bediener weiter von Gefahrenumgebungen entfernt.
EMPFOHLENE PRODUKTE
Das richtige Instrument.
IM EINSATZ
Beweise statt Versprechen.
Im Einsatz bei den Unternehmen, die die nächste Robotergeneration bauen.
- CES 2026 Berührungsbasiertes Physical-AI-Training, eingeführt mit NVIDIA — dazu zwei Auszeichnungen als CES 2026 Innovation Honoree.
- SIGGRAPH 2025 Echtzeit-Demo für Physical AI und Teleoperation mit NVIDIA-Technologie, gewürdigt auf NVIDIA Isaac auf AWS.
- MOVEIT PRO In Partnerschaft mit PickNik, um reale Robotikanwendungen mit intuitiver Steuerung und Lernen voranzutreiben.
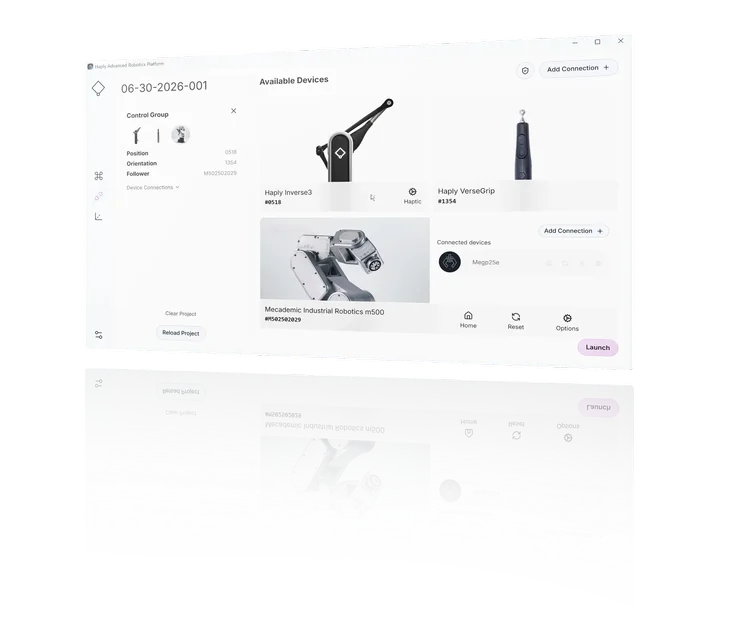
- UR10 Industrielles Lackieren durch Fern-Expertise: Inverse3 steuert einen Universal Robots UR10 — Präzision aus sicherer Entfernung.
IN ZUSAMMENARBEIT MIT
- NVIDIA
- AWS
- PickNik
- BlackBerry QNX
- Universal Robots
- Kinova
- Mecademic
- FundamentalVR
HÄUFIGE FRAGEN
Gefragt, beantwortet.
Klare Antworten zu Eignung, Integration und dem richtigen Einstieg.
Wie verbessert haptisches Feedback die Teleoperation?
Force Feedback lässt Bediener Widerstand, Kontakt und Textur vom Endeffektor des Roboters spüren — dieselben Informationen, die ihre Hände hätten, wenn sie die Aufgabe direkt ausführen würden. Das reduziert Aufgabenzeit, Fehlerraten und kognitive Belastung.
Welches Haply-Produkt eignet sich am besten für Robotik?
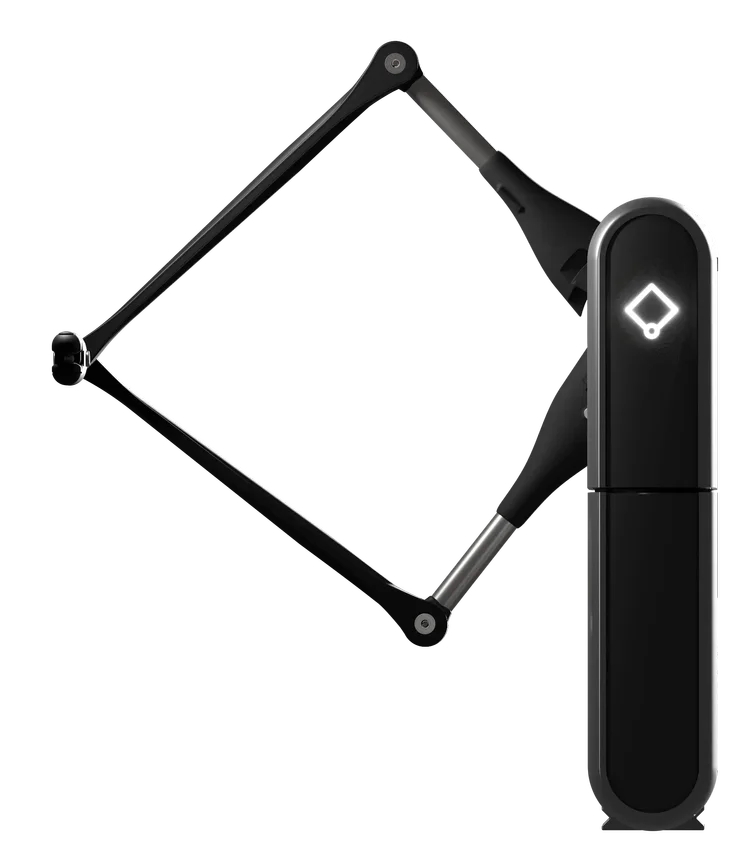
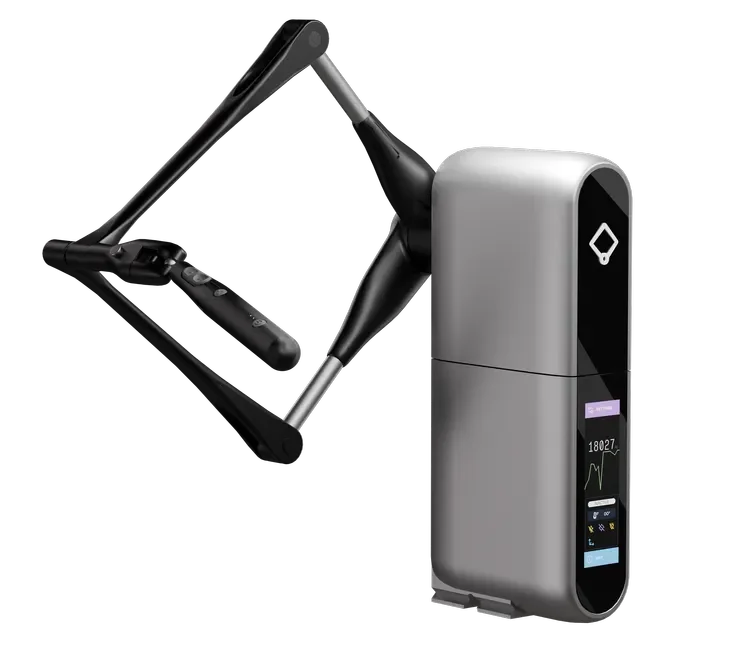
Inverse3 ist ein gängiger Ausgangspunkt für Robotikforschung und Teleoperation. Inverse3x wird für Enterprise-Anforderungen oder hohe Leistungsanforderungen empfohlen. HARP ergänzt Record-and-Replay-Funktionalität für Workflow-Automatisierung.
Unterstützt Haply Robotik-Entwicklungsworkflows?
Haply kann Robotikteams unterstützen, die individuelle Entwicklungs- oder Integrationspfade prüfen. Der richtige Ansatz hängt von der Anwendung, dem Hardware-Setup und den Entwicklungsanforderungen ab; wir empfehlen daher ein Gespräch mit unserem Team, um Eignung und Umfang zu klären.
Kann Haply für Drohnen oder mobile Roboter eingesetzt werden?
Ja. Haply-Geräte können Teleoperations- und Fernsteuerungs-Workflows für Roboterarme, mobile Roboter, Drohnen und andere Fernsysteme unterstützen, bei denen Force Feedback, räumliche Steuerung oder Bedienereingaben wichtig sind. Die Produktwahl hängt von der Hardware, der Steuerungsumgebung und den Integrationsanforderungen ab.
Welche Rolle spielt Haptik in Physical AI und Teleoperation?
Haptischer Input hilft Robotersystemen, menschliche Bewegung, Berührung und Absicht während der Teleoperation zu erfassen. In Haply-Workflows können Geräte wie Inverse3x und HARP menschgeführte Robotersteuerung, taktile Programmierung, Datenerfassung und Physical-AI-Trainingsworkflows unterstützen.
Sie bauen einen Robotik- oder Teleoperations-Workflow auf?
Sprechen Sie mit einem Experten über Ihre Steuerungsumgebung, Ihren Hardware-Aufbau und Ihren Integrationspfad.