Haptique à retour de force · Entrée 3D · Flux de travail robotiques
Le toucher, haute précision.
Haptique à retour de force, entrée 3D et outils de flux de travail robotiques qui rendent l'interaction numérique, simulée et robotique naturelle dès le premier contact.

HAPTIC LOOP — 4000 Hz
4 kHz
Taux de rafraîchissement haptique
10 N
Force de sortie max
0.01 mm
Résolution de position
USB-C
Connexion à un seul câble
Cas d'utilisation
Trouvez votre flux de travail
Naviguez par flux de travail, et non par produit — des salles d'opération aux cellules robotisées, en passant par les studios de conception.
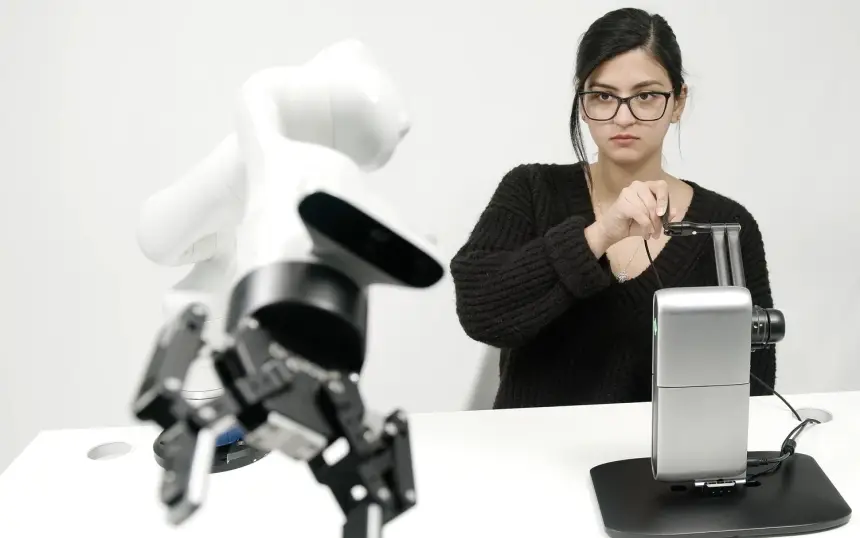 Robotique et téléopération Un contrôle sensible à la force pour bras robotisés, robots mobiles, drones et systèmes à distance. INVERSE3 · 3X · HARP
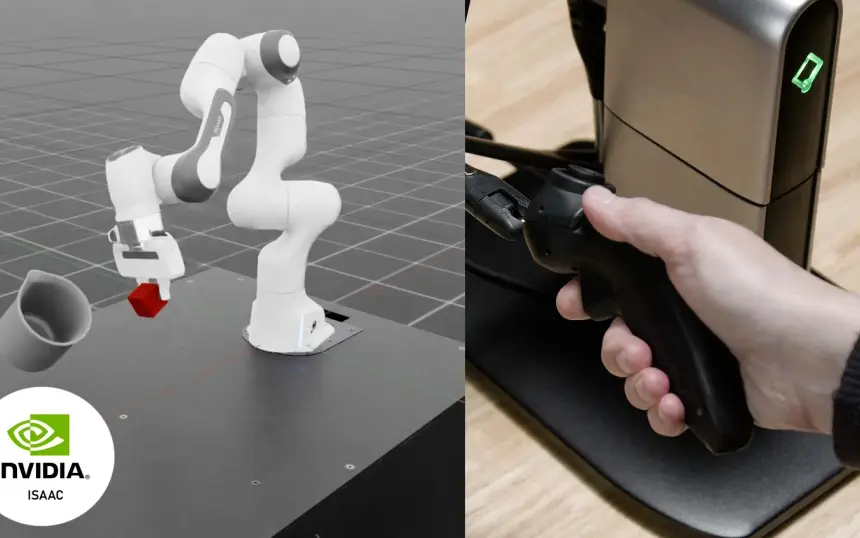 Simulation médicale Réalisme tactile pour la simulation chirurgicale, procédurale et de réadaptation. INVERSE3 · 3X
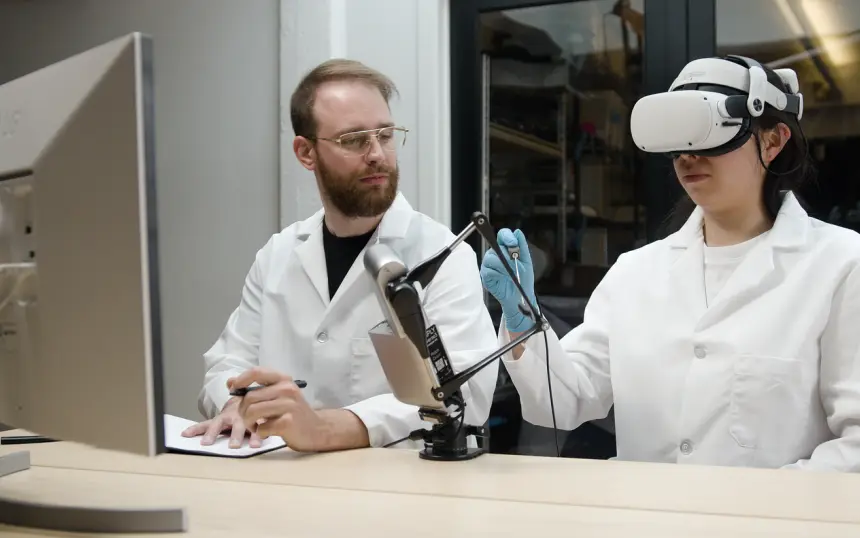 Formation aux compétences et simulation Retour de force pour la formation procédurale, professionnelle, en RV et technique pratique. INVERSE3 · 3X
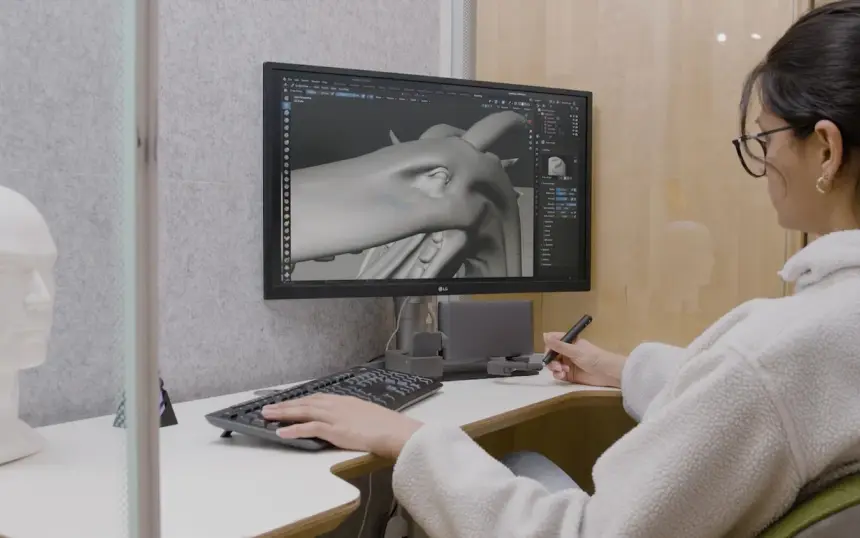 Conception & modélisation 3D Entrée 3D haptique pour la sculpture, la modélisation et les flux de travail compatibles FreeForm. MINVERSE
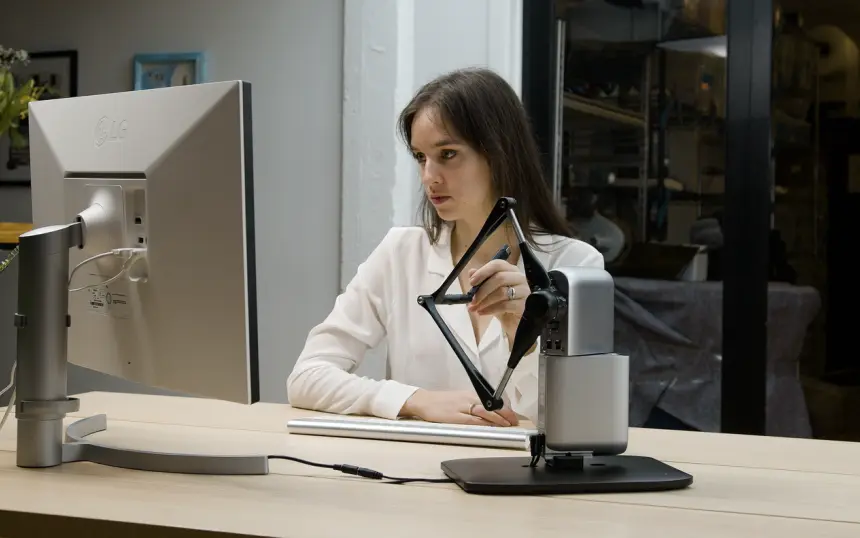 Recherche et éducation Plateformes haptiques pour l'IHM, la robotique, l'informatique spatiale et l'apprentissage pratique. INVERSE3 · MINVERSE
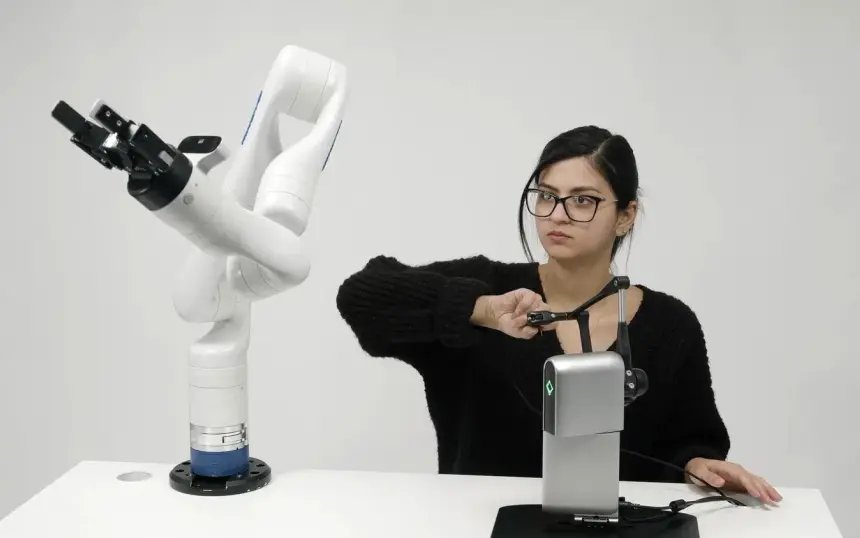 Tous les cas d'utilisation Six parcours d'application, une seule plateforme pour le toucher — trouvez le flux de travail qui vous convient. INDEX COMPLET
Digne de confiance là où la précision compte
- NVIDIA
- AWS
- PickNik Robotics
- BlackBerry QNX
- Universal Robots
- Kinova
- Mecademic
- FundamentalVR
Famille de produits
Choisissez votre instrument
Appareils haptiques et outils de flux de travail robotiques — toucher, contrôle et précision.


Comment fonctionne la rétroaction haptique
Qu'est-ce que le retour de force?
Lorsque vous déplacez un appareil Haply, un logiciel ou un robot répond avec une force en temps réel — les objets virtuels, les outils et les systèmes distants deviennent physiques au toucher.
-
Vous bougez
Un appareil Haply suit votre main dans l'espace 3D avec une résolution submillimétrique.
-
Le logiciel répond
Une simulation, un moteur physique ou un système robotique calcule la force d'interaction en temps réel.
-
Vous le ressentez
L'appareil répond avec résistance, texture, pression et contact — 4 000 fois par seconde.
-
Des résultats réels
Un contrôle plus précis, une formation plus réaliste et une interaction 3D plus physique.
Par rapport aux autres méthodes d'interaction
Périphériques d'entrée standards
Les souris, les claviers et les manettes vous permettent de commander un système. Le retour de force vous permet de le sentir répondre — résistance, pression et contact pendant que vous bougez.
Simulation visuelle seulement
Les graphiques montrent la position, le mouvement et l'environnement. Le retour de force ajoute la couche physique : contact, profondeur, résistance et interaction avec l'outil.
Haptique par vibration
La vibration signale des événements et des changements de surface. Le retour de force applique une résistance directionnelle et une véritable poussée en retour, de sorte que les outils et les robots semblent réellement présents.
Dernières nouvelles
Quoi de neuf chez Haply
Démos, nouveautés produits et récits d'application.
Envie de le sentir en action?
Parlez à notre équipe de votre flux de travail en robotique, en simulation ou en conception.