
4 kHz
触觉刷新率
10 N
最大输出力
0.01 mm
位置分辨率
USB-C
单线缆连接
应用场景
找到你的工作流
按工作流而非产品导航 — 从手术室到机器人工作单元,再到设计工作室。
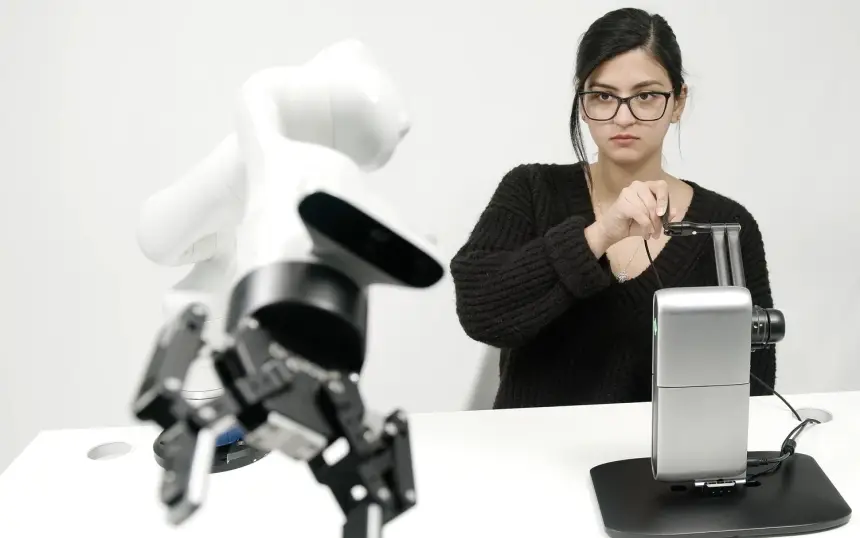
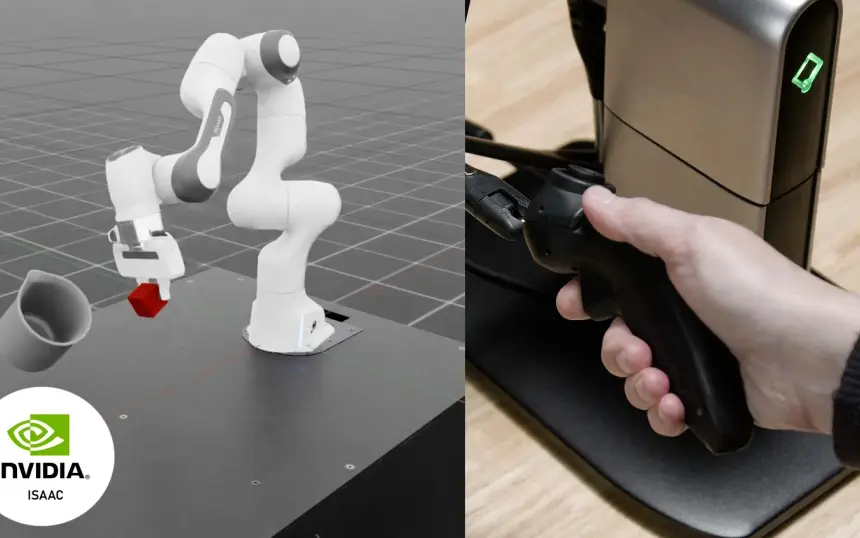
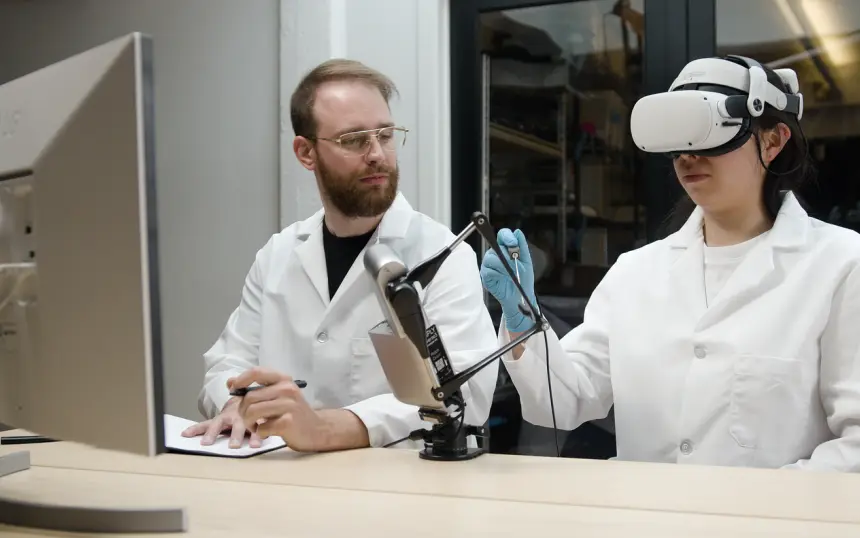
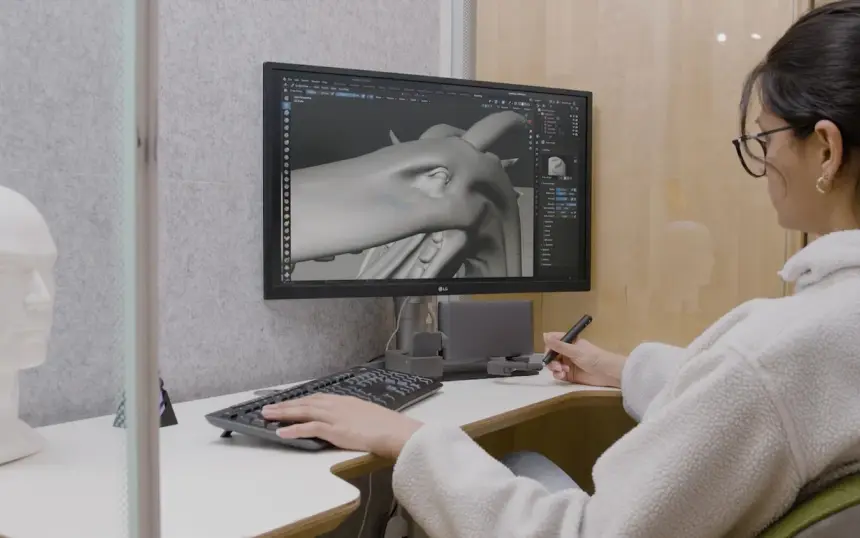
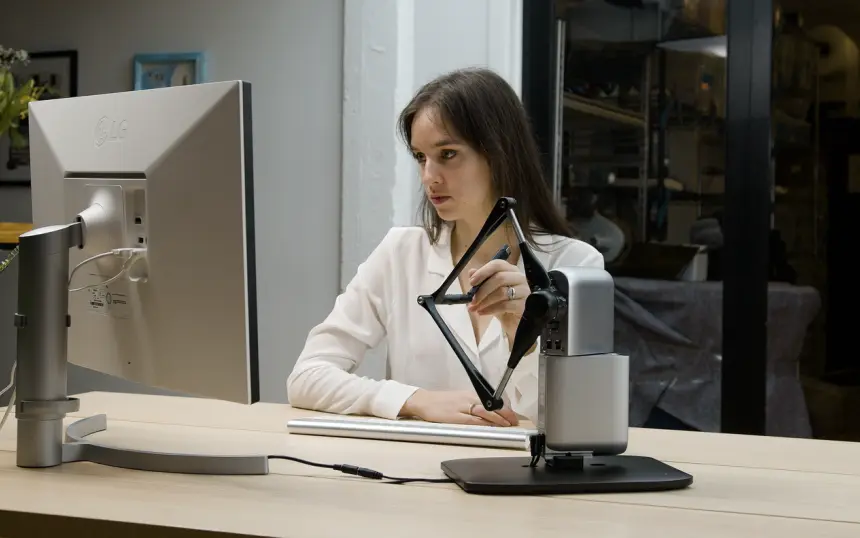
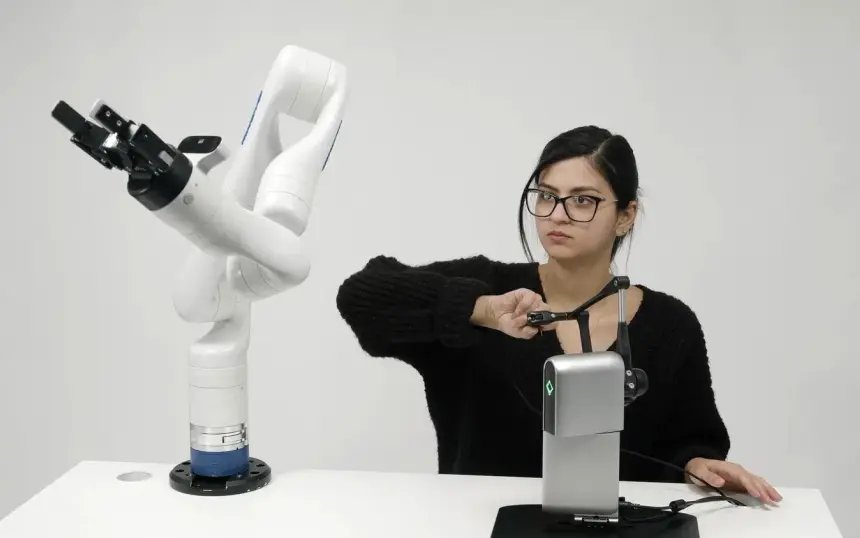
精度至上之处的信赖之选
- NVIDIA
- AWS
- PickNik Robotics
- BlackBerry QNX
- Universal Robots
- Kinova
- Mecademic
- FundamentalVR
产品家族
选择你的工具
触觉设备与机器人工作流工具——触感、控制与精度。


触觉反馈的工作原理
什么是力反馈?
当您移动 Haply 设备时,软件或机器人会实时以力作出响应 — 虚拟物体、工具和远程系统都有了真实的触感。
-
您移动
Haply 设备以亚毫米级分辨率追踪您的手在 3D 空间中的运动。
-
软件响应
由仿真程序、物理引擎或机器人系统实时计算交互力。
-
您感受到
设备以阻力、纹理、压力与接触向您回馈——每秒 4,000 次。
-
真实成果
更精准的控制、更逼真的训练、更真实的 3D 物理交互。
对比其他交互方式
标准输入设备
鼠标、键盘和操纵杆让您指挥系统。力反馈则让您感受系统的回应 — 移动过程中的阻力、压力与接触。
纯视觉仿真
图形呈现位置、运动和环境。力反馈则补上物理层:接触、深度、阻力与工具交互。
振动触觉
振动用于提示事件与表面变化;力反馈则施加方向性阻力与真实的回推力,让工具和机器人仿佛真实在场。
最新动态
Haply 最新动态
演示、产品更新与应用故事。
Jul 25, 2026 物理 AI 为什么触觉对物理 AI 的未来至关重要 联合创始人 Colin Gallacher 谈力反馈触觉如何让人类直观地控制机器人系统 — 以及为什么运动是我们教机器人完成物理任务的语言。 Jul 10, 2026 博客与洞见 回应质疑者:为什么MinVerse是触觉技术的未来 有人说触觉技术仍只是新奇玩意,像MinVerse这样的设备无法在专业工作流程中立足。我们要正本清源:凭借 Blender 和 RoboDK 原生集成、模块化设计以及活跃的触觉社区,MinVerse正是为真正的工作而打造。 Jul 10, 2026 博客与洞见 MinVerse对比其他 3D 工具:触觉与 3D 输入技术的巅峰之作 MinVerse与 Novint Falcon、3Dconnexion SpaceMouse、VR 控制器、3D Systems Touch、触觉手套和数位板相比表现如何?逐一对比各设备,看力反馈在哪些方面改变 3D 工作的格局。
准备好亲身感受了吗?
与我们的团队探讨您的机器人、仿真或设计工作流。