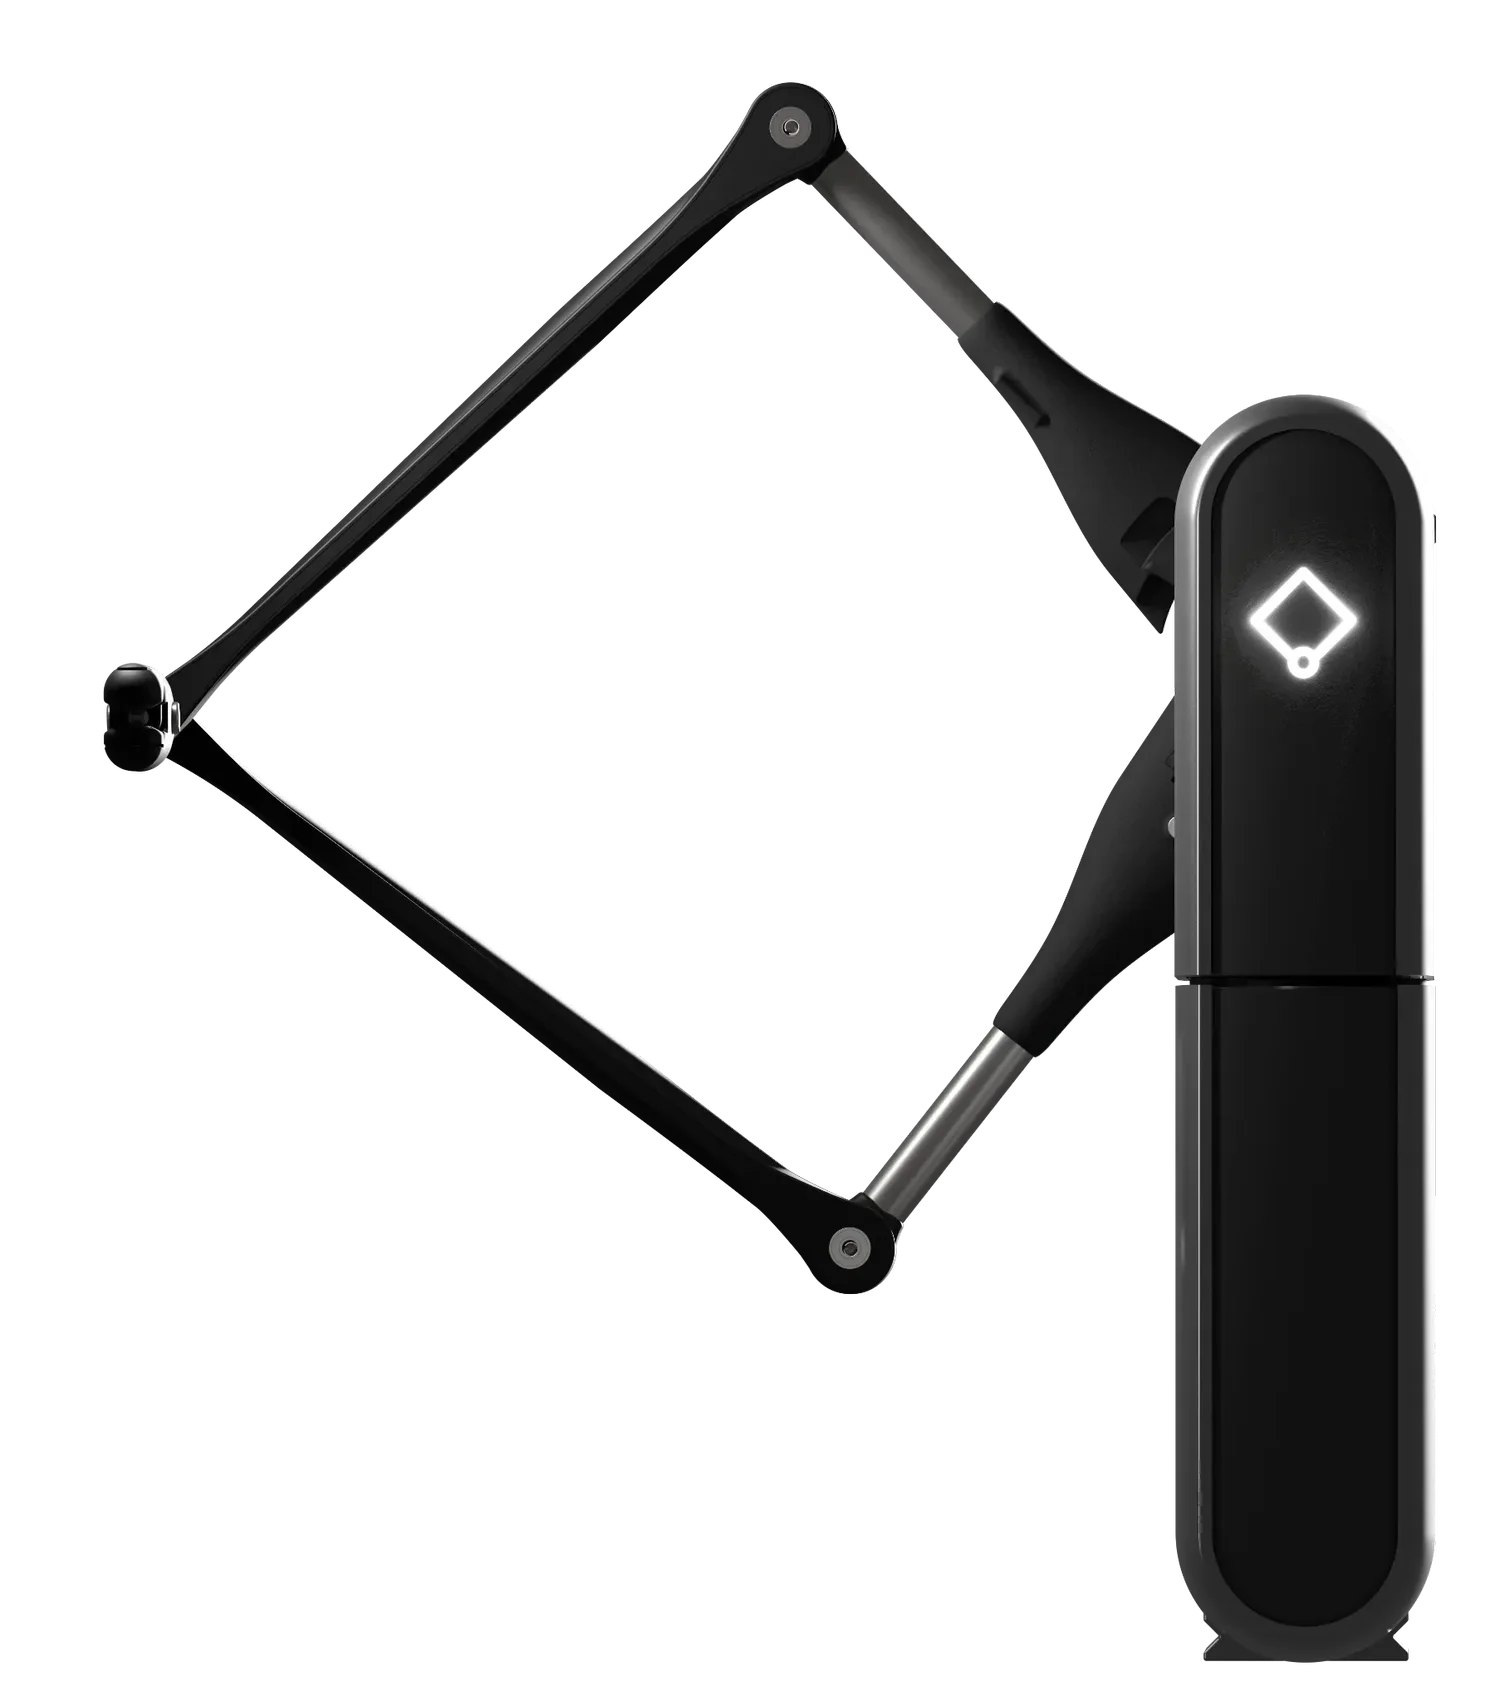
3 DOF force feedback · 0.01 mm resolution · 4 kHz haptic loop
概览
带触觉的控制。
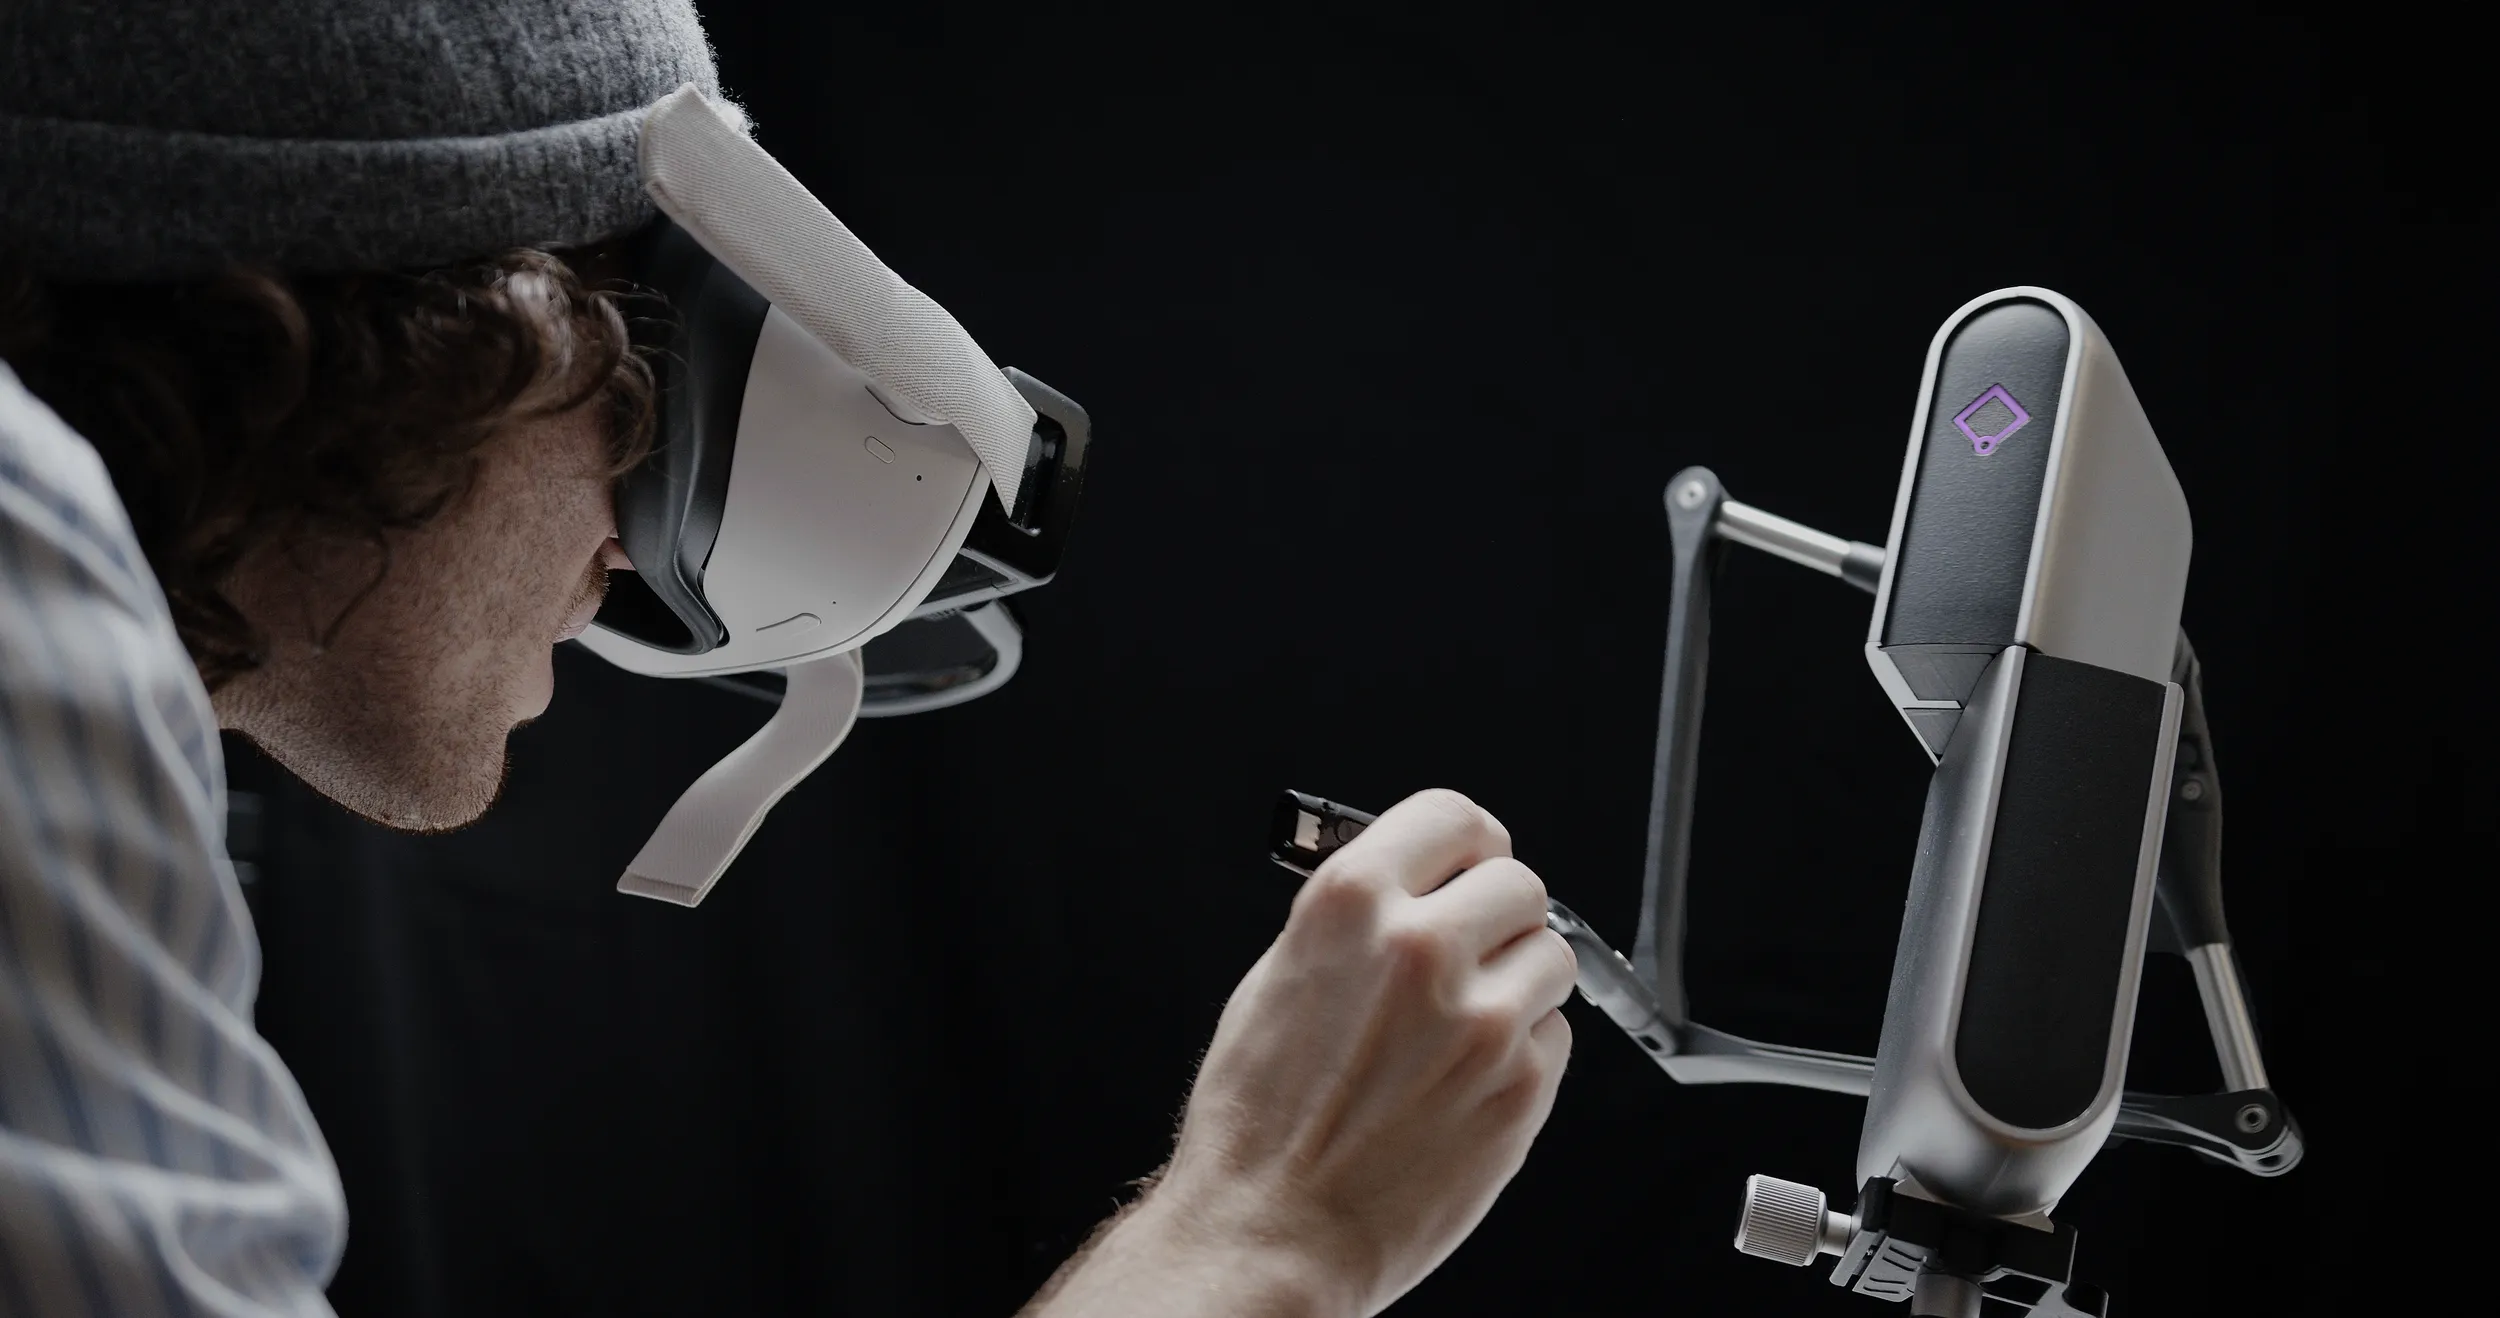
Inverse3 是一款实体力反馈控制器,让用户能够移动、控制并感受数字、仿真和机器人环境。
它集高分辨率触觉反馈、快速刷新率、可配置握柄与安装方式,以及对开发者友好的集成支持于一体,适用于机器人、仿真、科研与培训工作流。
物理触觉控制
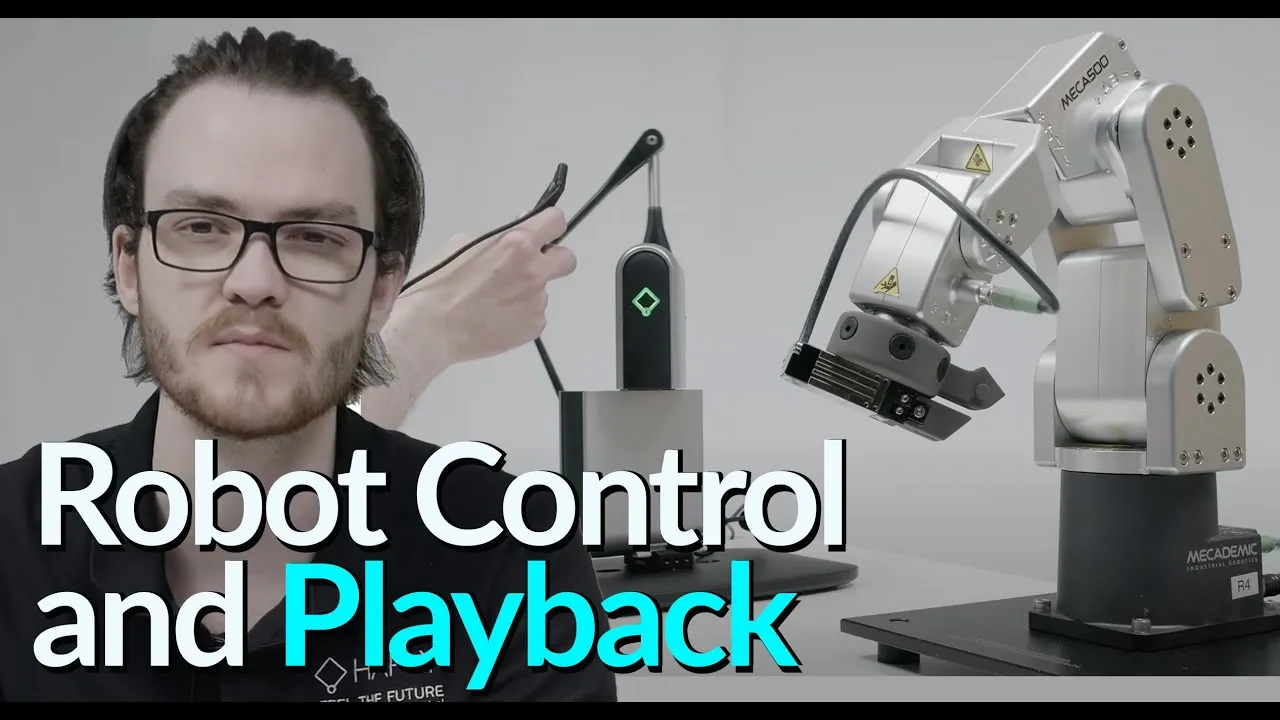
使用真实输入设备控制机器人、仿真或数字系统,同时通过控制器获得力反馈。
可配置的安装方式
通过 VerseGrips 和 VerseMounts 调整 Inverse3,以适应不同的工作空间、用户姿势与应用需求。
开发者资源
借助 Developer Hub 提供的开发工具、示例、下载资源与文档,构建触觉应用。
产品匹配
Inverse3 适合谁使用。
Inverse3 支持最广泛的 Haply 力反馈应用,涵盖机器人、仿真、研究、培训、医疗和工业工作流。
产品家族中用途最广的设备
- 用户与团队
- 评估精密力反馈控制的实验室、研究人员、机器人团队、仿真团队、医疗仿真团队、工业团队与开发者。
- 何时选择它
- 当您需要一款精准、易用,并能同时支持探索、原型开发、培训、仿真及专业力反馈工作流的触觉控制器时,请选择 Inverse3。
- 相关用例路径
- 机器人与遥操作 · 技能培训与仿真 · 医学仿真 · 工业自动化 · 研究与教育。Inverse3 支持最广泛的 Haply 工作流。
关键成果
Inverse3 能实现什么。
精准控制
0.01 mm 分辨率与 4 kHz 刷新率,胜任高要求的触觉交互。
便携平台
小巧紧凑、快速部署,适合实验室、演示与现场工作。
面向开发者
支持多种编程语言、游戏引擎与集成工作流。
培训真实感
为培训与仿真环境加入触觉反馈。
快速启动
开始使用 Inverse3。
简单的安装流程帮助团队快速从设备设置进入触觉交互。
-
固定到 VerseMount
首先将设备固定到 VerseMount 上,以获得稳定的安装。
-
开机
接通系统电源,为设备的校准和使用做好准备。
-
展开支臂
展开支臂,并根据目标工作流摆放设备位置。
-
校准系统
运行校准,让设备准备好进行精准的触觉交互。
-
安装 VerseGrip
安装最适合应用与用户交互方式的 VerseGrip。
-
开始交互
开始在机器人、仿真、研究或培训工作流中使用力反馈。
规格与集成
技术细节。
设备能力
- 产品类型
- Versatile 3D force-feedback haptic controller for research and development
- 控制模式
- Cartesian force/position and joint torque/angle control
- 设备反馈
- Real-time position, velocity and joint-angle state
- 控制设置
- Configurable force, torque, damping and gravity compensation
- 配置
- Single-device or bimanual, left- or right-handed setups
实测性能
- 位置分辨率
- Up to 0.01 mm
- 触觉刷新率
- 4 kHz
- 最大输出力
- Up to 10 N total — varies across the workspace ¹
- 关节扭矩
- Up to 1000 N·mm per joint ¹
- 运动学
- 3 actuated joints — 3-DOF force output, 6-DOF input with VerseGrip ¹
- 电源
- 100–240 V supply, 24 V barrel-jack input ¹
- 连接方式
- USB-C · wireless VerseGrip accessory support ¹
- 安装方式
- Arca-Swiss standard — operates at any angle, including upside down ¹
软件与开发者支持
- SDK 架构
- Local service for device discovery, communication and control
- 软件界面
- Language-agnostic WebSocket and HTTP interface using JSON
- 语言与引擎
- Unity (2021.3+) · C++ · Python · C# (.NET) · Rust · CHAI3D — any language via the WebSocket/JSON API ²
- 操作系统
- Windows · Ubuntu 22.04 / 24.04 (x64 and arm64) · macOS ²
- 实时架构
- The 4 kHz control loop closes between the local Inverse Service and the device; applications exchange per-tick commands and state with the service over a local WebSocket — no network hop in the force loop
- 设备管理
- Setup, calibration, monitoring and firmware updates through Haply Hub
- 开发者资源
- Developer Hub — develop.haply.co
¹ Inverse SDK 文档(docs.haply.co)· ² 开发者中心发布列表(develop.haply.co/releases)。如需全面、最新的规格表,请联系销售团队。
配置
为您的工作流配置 Inverse3。
借助官方支持的握柄、支架、软件工具与开发者资源,让 Inverse3 适配机器人、仿真、研究与培训等环境。
即用型应用握柄
根据工作流调整接触点与手部交互方式,从仿真到机器人控制皆可适配。
灵活的安装方式
针对不同的工作空间、用户姿势与安装要求配置 Inverse3。
设置与设备管理
通过开发者中心下载工具、连接设备并获取入门资源。
SDK 与文档
利用文档、示例与下载资源,支持触觉应用开发。
常见问题
常见问题。
Inverse3 有哪些用途?
Inverse3 是一款精密触觉控制器,用于机器人与遥操作、技能培训与仿真、医学仿真,以及需要力反馈的研究应用。
Inverse3 与 Inverse3 X 有何不同?
Inverse3 覆盖最广泛的用例。Inverse3 X 为需要更高精度的企业级和高要求研发工作流提供更高的性能与稳定性。
Inverse3 支持哪些 SDK 和软件?
官方 SDK 覆盖 Unity(2021.3+)、C++、Python、C#(.NET)、Rust 以及开源 CHAI3D 库,支持 Windows、Ubuntu 22.04/24.04(含 arm64)和 macOS。任何其他语言都可以通过本地 Inverse Service 的 WebSocket/JSON API 驱动设备。所有下载与文档均可在开发者中心(develop.haply.co)获取。
应用场景
Inverse3 的适用场景。
覆盖机器人、仿真、科研、培训与工业触觉的最广泛触觉控制路径。
把触觉融入你的工作流。
与我们的团队探讨产品匹配、评估需求、定价、采购,以及机器人、仿真、科研、培训、医疗或工业工作流中的应用。