4 kHz
操作员与机器人之间的力控制环路
0.01 mm
位置分辨率,实现精细操作
6-DOF
输入——VerseGrip 提供位置与旋转
工作流
带触感的遥操作。
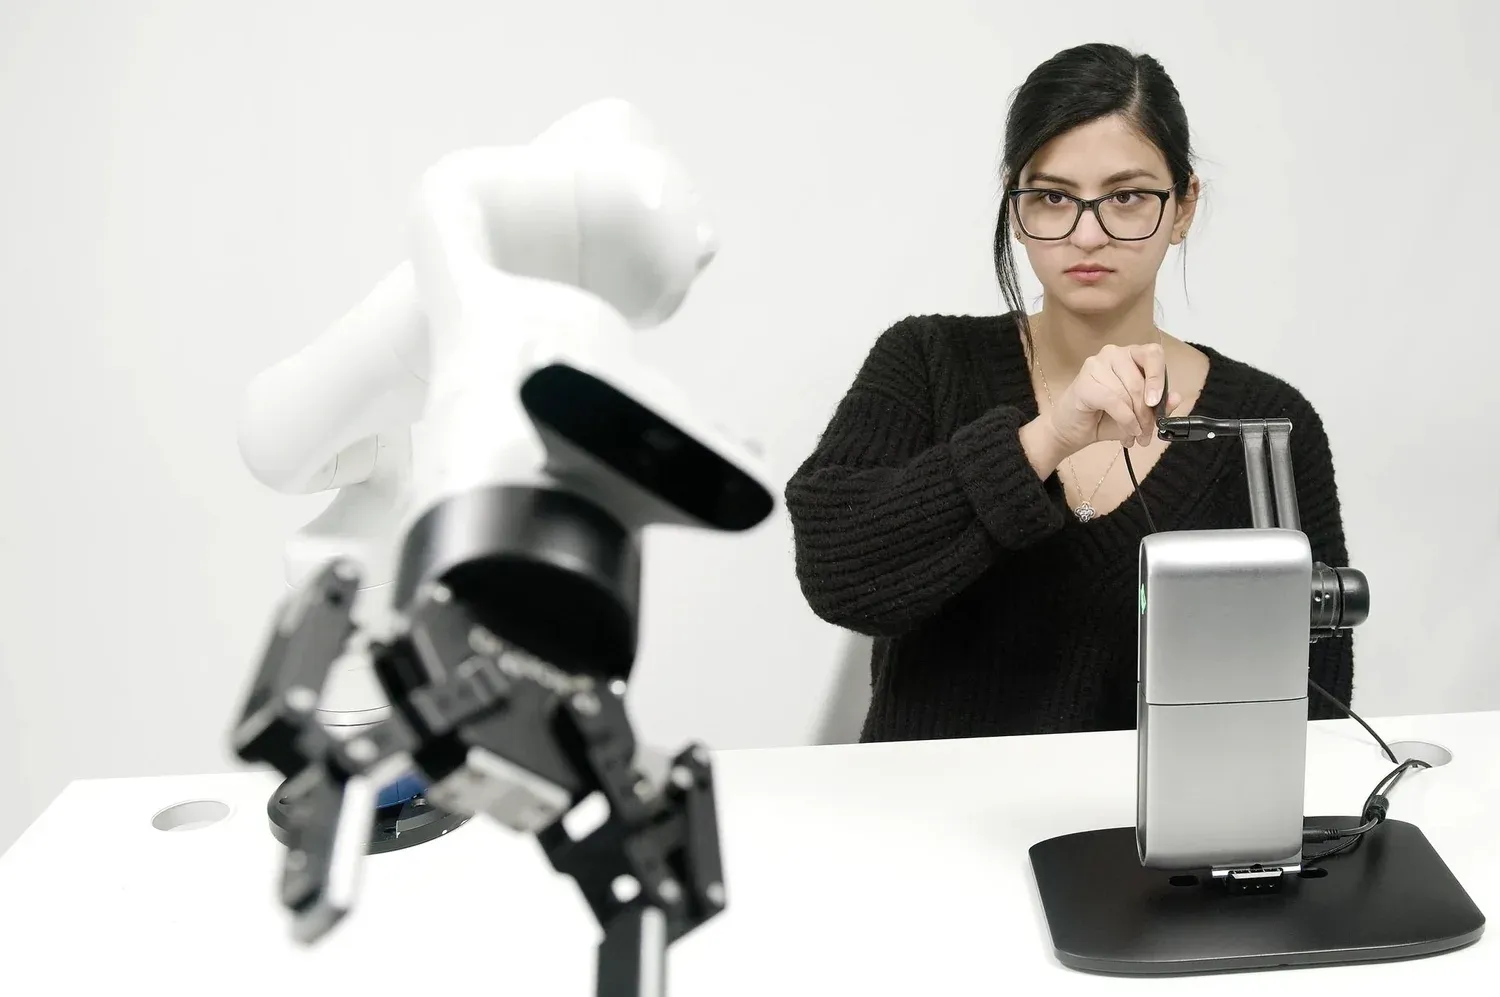
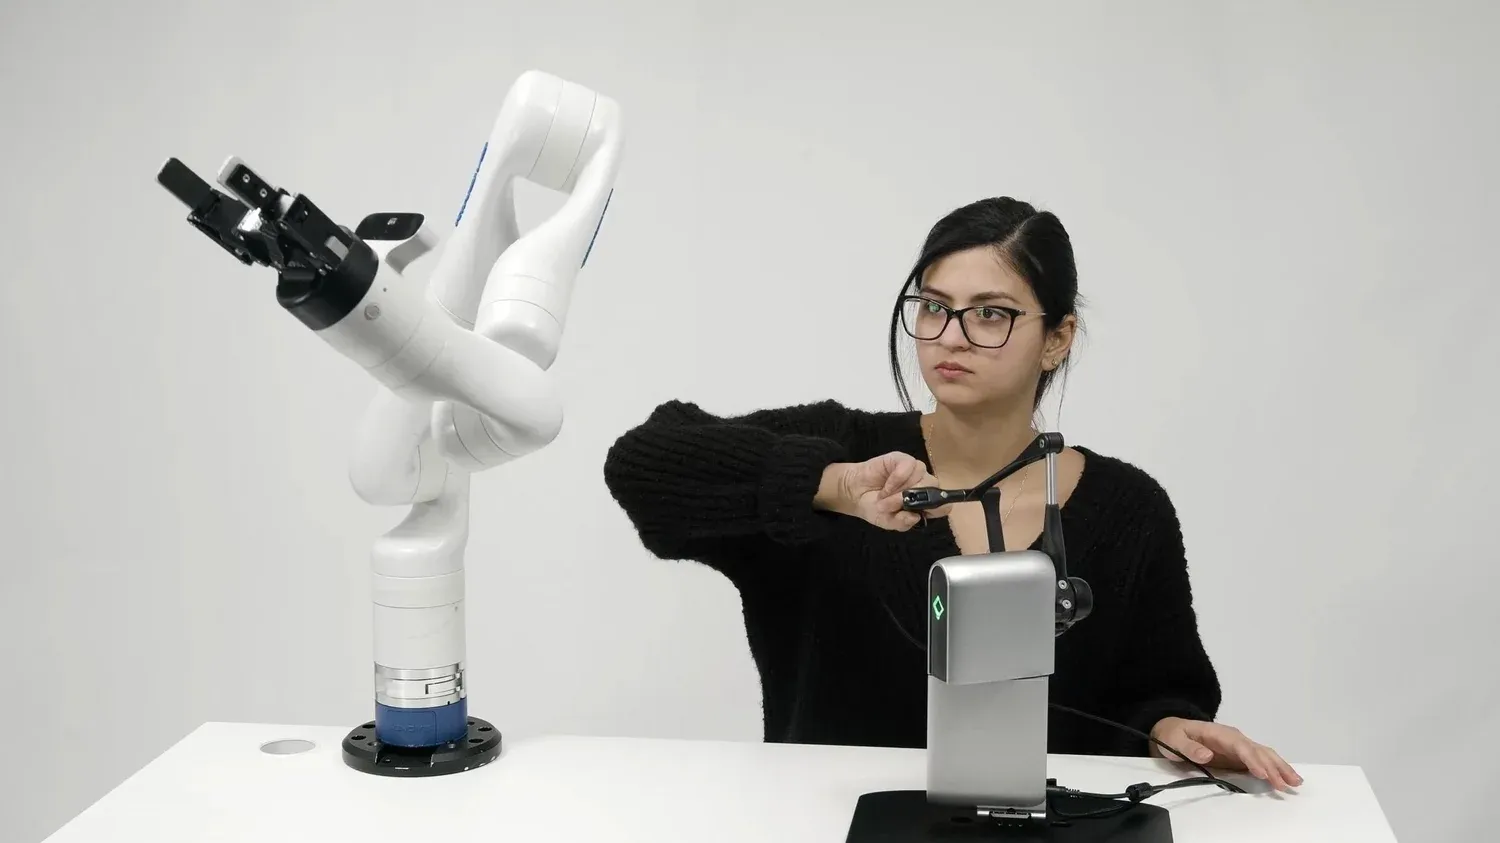
触觉遥操作让操作者在控制远程机器人系统的同时,感受接触、阻力、运动和位置等线索。远程机器人控制由此变得可感、可响应,而非仅凭视觉——从精细操作到危险环境作业皆是如此。
机械臂 · 移动机器人 · 无人机 · 远程系统 · 物理 AI
问题 / 解决方案
挑战,与应对之道。
挑战
当操作员仅依赖视觉反馈和标准输入设备时,远程机器人系统可能难以控制。缺少力反馈,就更难判断机械臂、移动机器人、无人机、自主系统及其他远程平台上的接触、阻力、运动与位置。
Haply 解决方案
Haply 设备帮助操作员实时感受来自机器人系统的物理提示,支持响应更灵敏的遥操作、人工引导的机器人训练,以及空间感知和操作员输入至关重要的远程控制工作流。
应用场景
它的应用场景。
机械臂遥操作
通过力反馈控制机械臂与操作器,让操作员在引导远程或精细任务时能够感受到接触、阻力与运动。
远程系统、无人机与移动机器人
支持面向移动机器人、无人机、自主系统及远程平台的遥操作工作流,适用于空间机器人、水下检测或其他难以抵达的环境。
人引导的机器人训练与 Physical AI
使用触觉控制示范任务,采集运动轨迹、抓取策略与操作员纠正动作,为机器人学习管线与物理 AI 工作流提供数据。
工业与实验室自动化
使用 HARP 引导、录制并回放精确动作,实现可重复任务——焊接、拾取放置、检测——同时让操作者远离危险环境。
推荐产品
得心应手的工具。
实地应用
用实证说话,而非空口承诺。
已部署于正在打造下一代机器人的企业。
- CES 2026 随 NVIDIA 推出的触觉物理 AI 训练——并斩获两项 CES 2026 创新荣誉奖。
- SIGGRAPH 2025 采用 NVIDIA 技术的实时物理 AI 与遥操作演示,获 NVIDIA Isaac on AWS 认可。
- MOVEIT PRO 与 PickNik 合作,以直观的控制与学习能力赋能真实世界的机器人应用。
- UR10 以远程专业技能完成工业喷涂:Inverse3 引导 Universal Robots UR10——在安全距离实现精准作业。
合作伙伴
- NVIDIA
- AWS
- PickNik
- BlackBerry QNX
- Universal Robots
- Kinova
- Mecademic
- FundamentalVR
常见问题
有问必答。
关于产品匹配、集成方式与起步路径的直接解答。
触觉反馈如何提升遥操作?
力反馈让操作者能够感受到来自机器人末端执行器的阻力、接触与质感,与亲手执行任务时获得的信息一致。这可以缩短任务时间、降低错误率并减轻认知负荷。
哪款 Haply 产品最适合机器人应用?
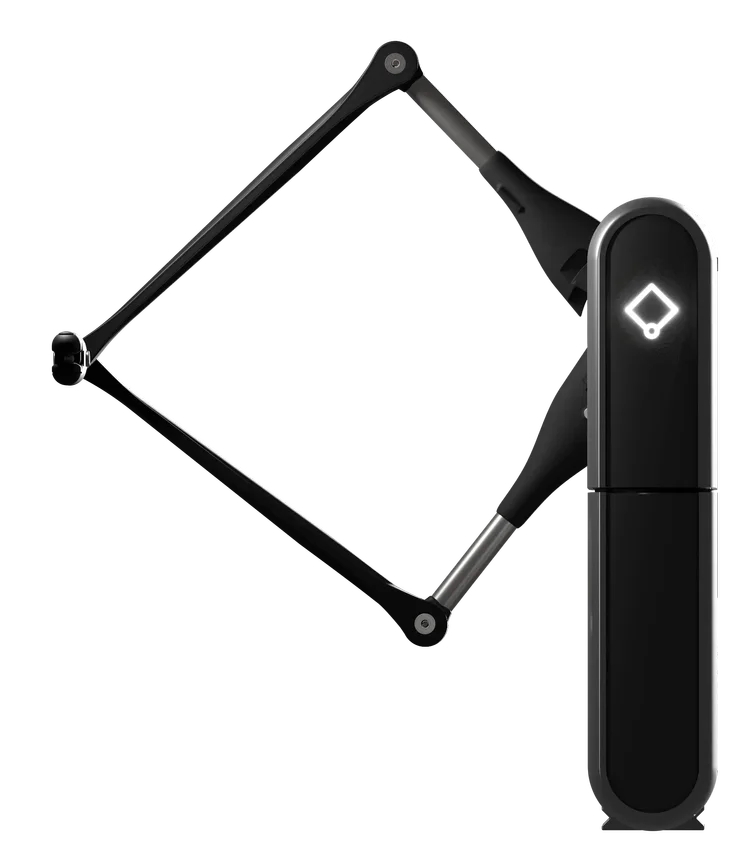
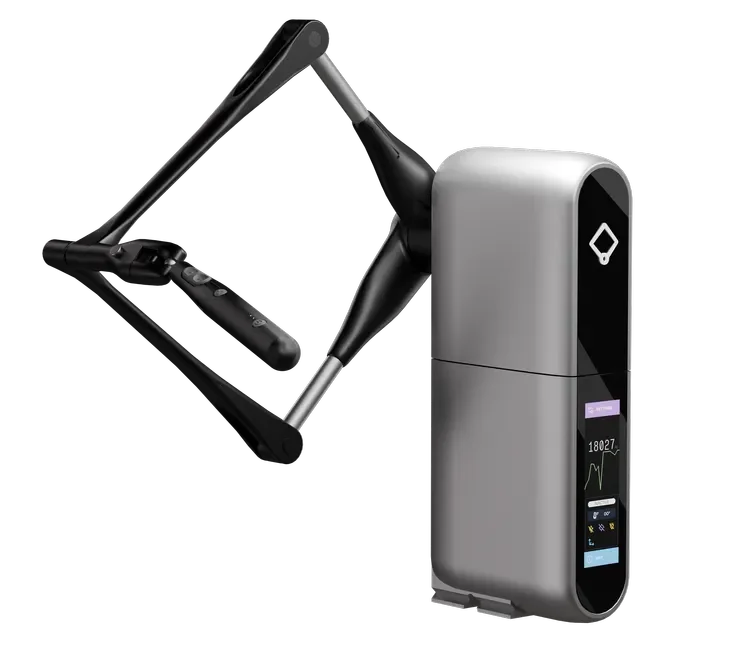
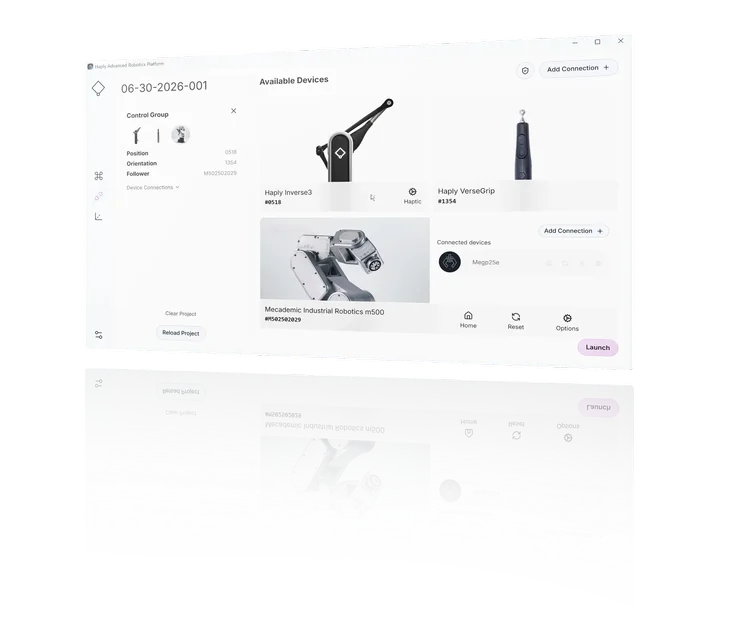
Inverse3 是机器人研究和遥操作的常见起点。对于企业级或高性能需求,推荐 Inverse3x。HARP 则增加了录制-回放功能,用于工作流自动化。
Haply 是否支持机器人开发工作流?
Haply 可为探索定制开发或集成路径的机器人团队提供支持。合适的方案取决于应用、硬件配置和开发需求,建议与我们的团队沟通,以了解适配性和项目范围。
Haply 可以用于无人机或移动机器人吗?
是的。Haply 设备可支持机械臂、移动机器人、无人机及其他远程系统的遥操作与远程机器人控制工作流,适用于力反馈、空间控制或操作员输入十分重要的场景。产品选型取决于硬件、控制环境和集成要求。
触觉技术在物理 AI 和遥操作中扮演什么角色?
触觉输入帮助机器人系统在遥操作过程中捕捉人类的动作、触感与意图。在 Haply 工作流中,Inverse3x 和 HARP 等设备可支持人引导的机器人控制、触觉编程、数据采集及 Physical AI 训练工作流。
正在搭建机器人或遥操作工作流?
与专家探讨您的控制环境、硬件配置与集成路径。