CONTRÔLEUR HAPTIQUE DE PRÉCISION
Livraison immédiateInverse3
Contrôle à retour de force de précision pour les flux de travail en robotique, en simulation, en recherche, en formation, en médecine et en industrie.
INVERSE3 DEVELOPER KIT — QUOTED IN DAYS · SHIPS WORLDWIDE
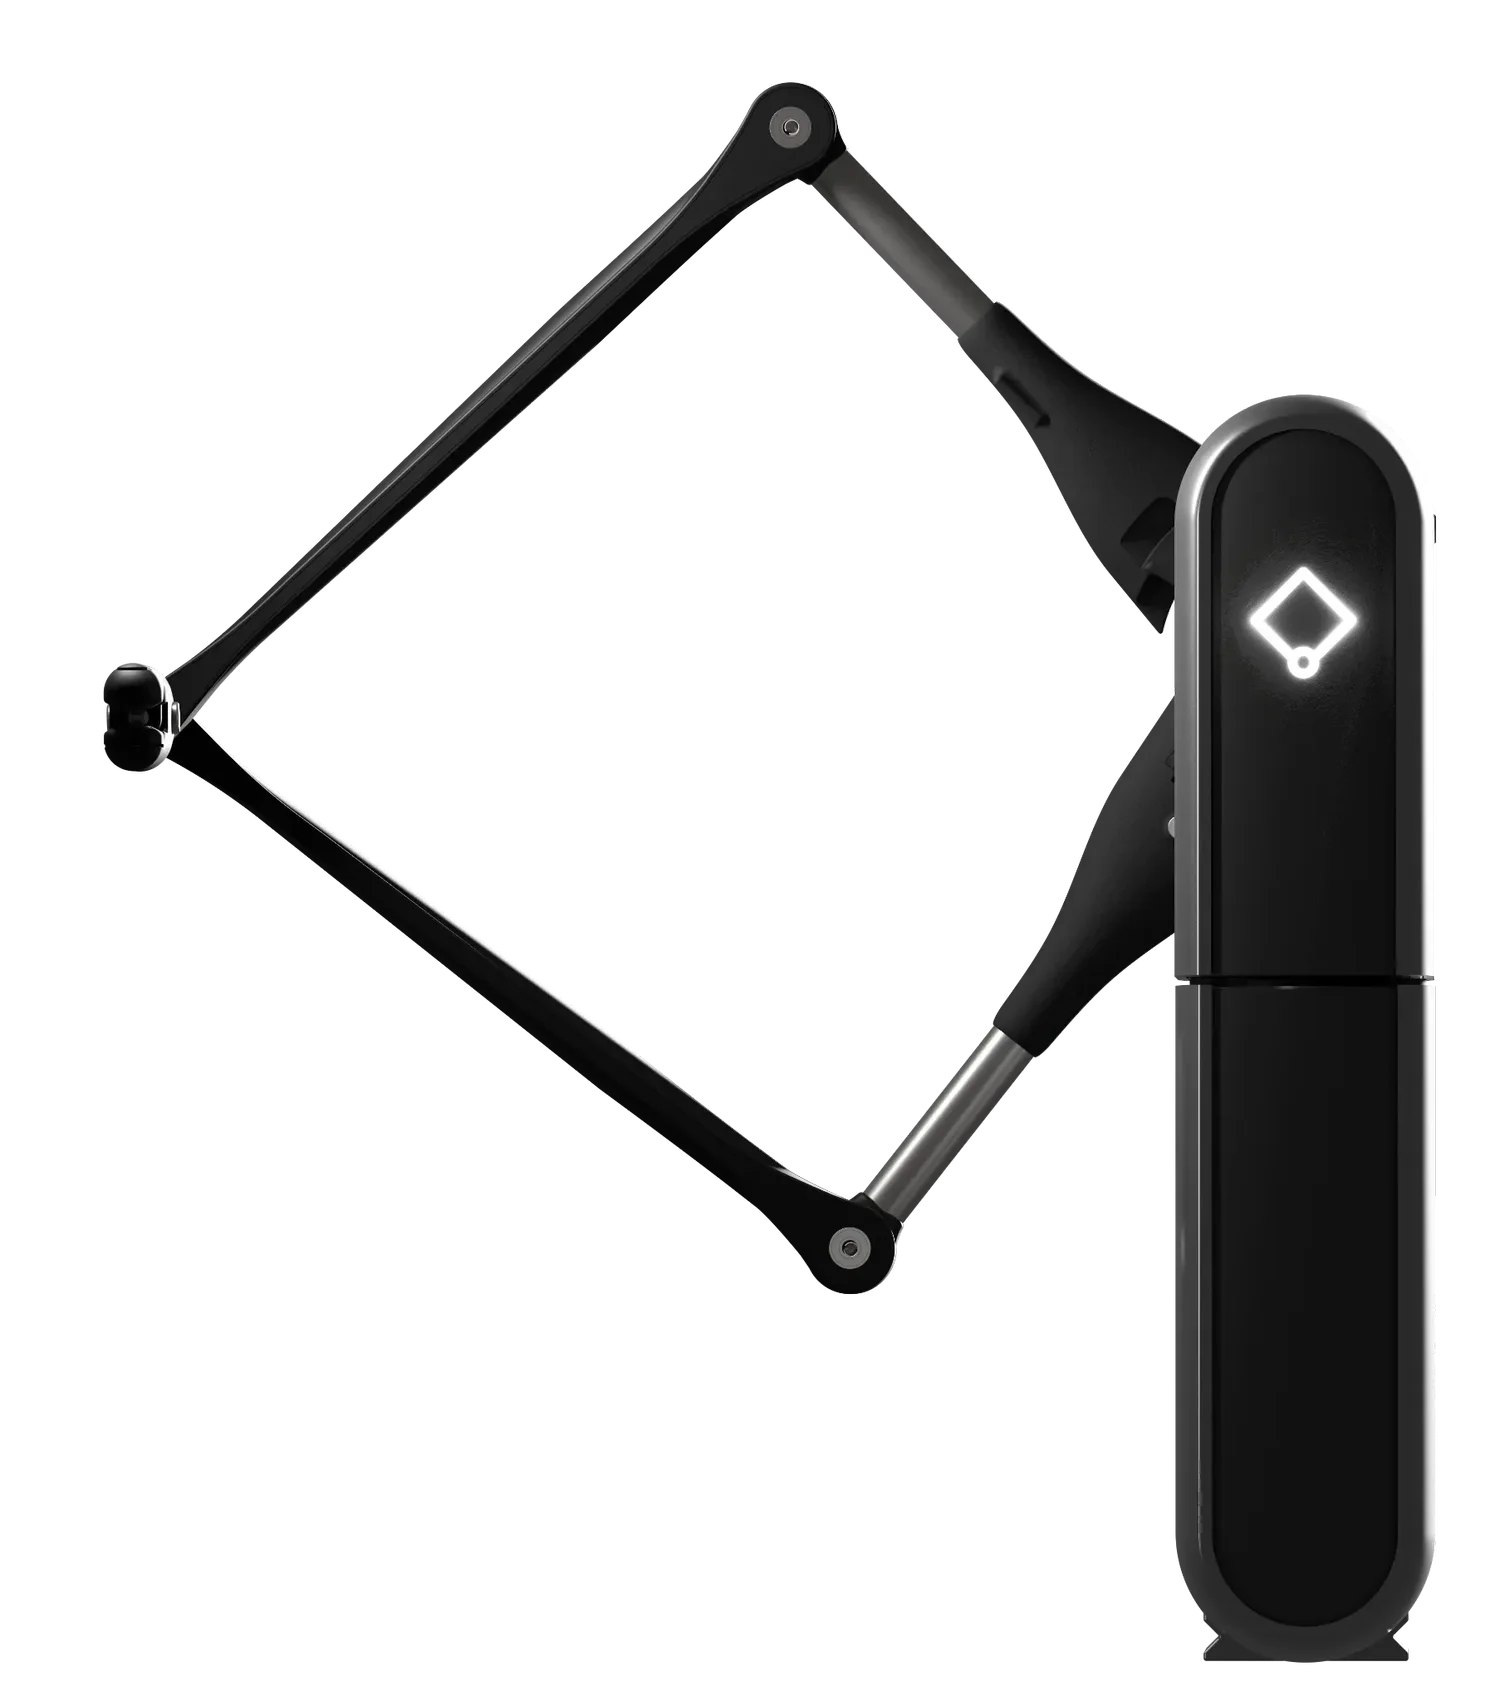
3 DOF force feedback · 0.01 mm resolution · 4 kHz haptic loop
APERÇU
Un contrôle doté du toucher.
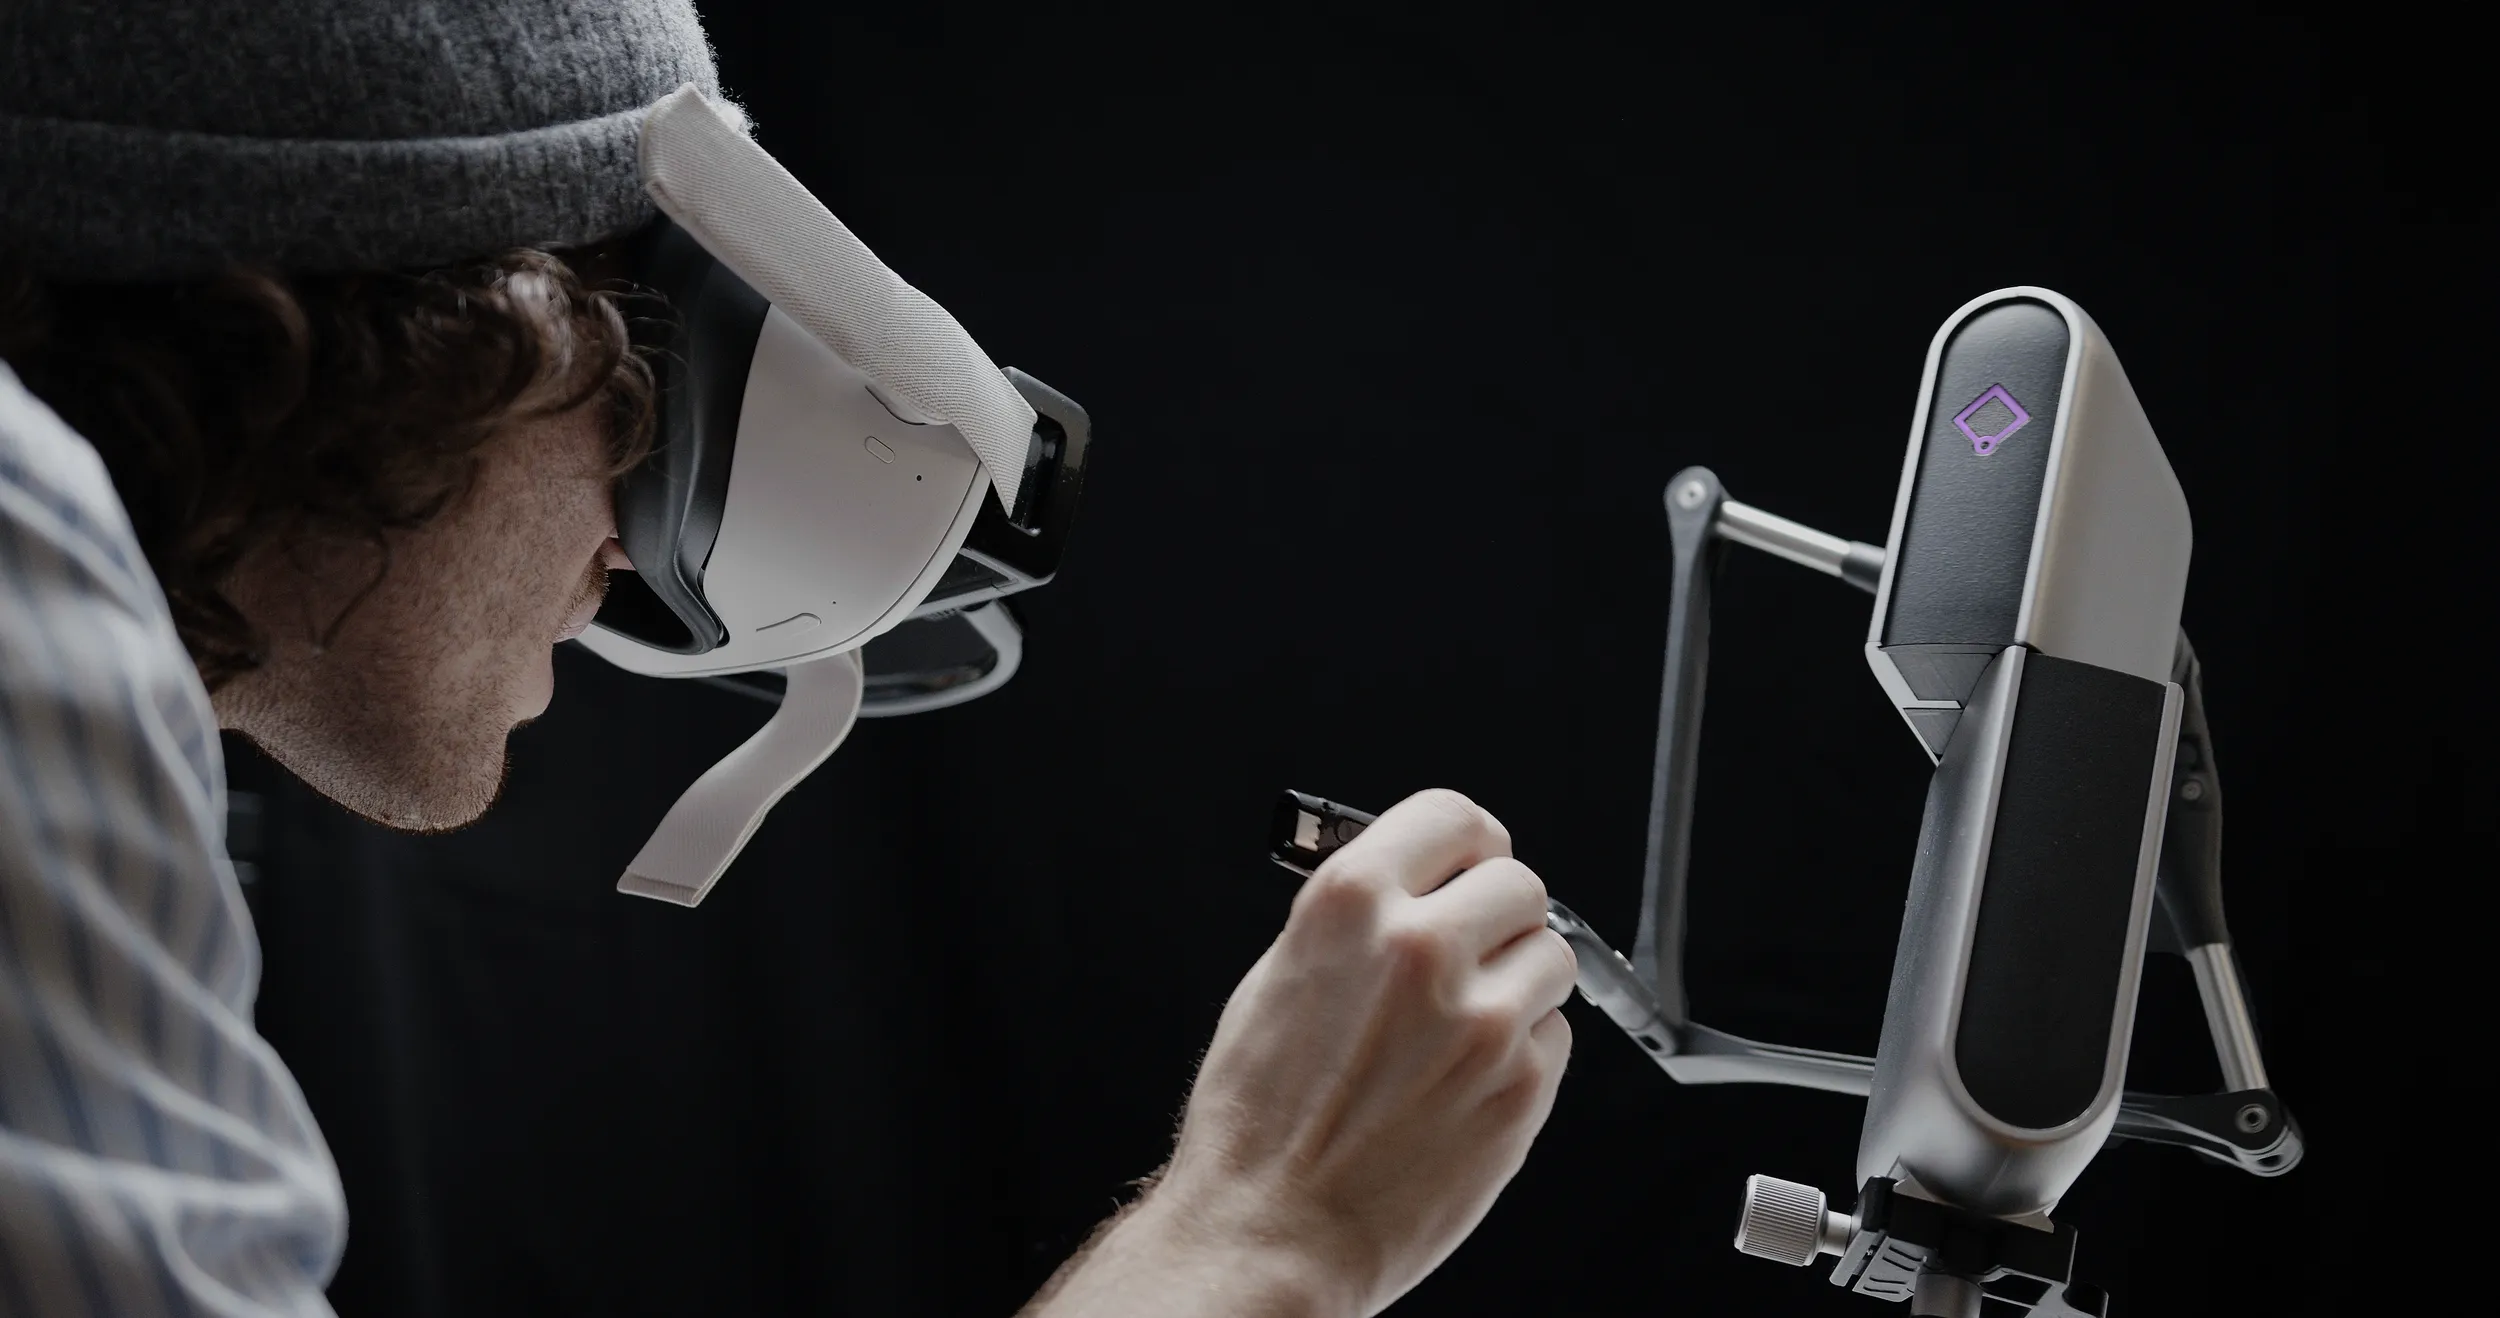
Inverse3 est un contrôleur physique à retour de force qui permet aux utilisateurs de se déplacer dans des environnements numériques, simulés et robotiques, de les contrôler et de les ressentir.
Il combine une rétroaction haptique haute résolution, des taux de rafraîchissement rapides, des poignées et des montages configurables, ainsi qu'un soutien à l'intégration convivial pour les développeurs, au service des flux de travail en robotique, simulation, recherche et formation.
Contrôle haptique physique
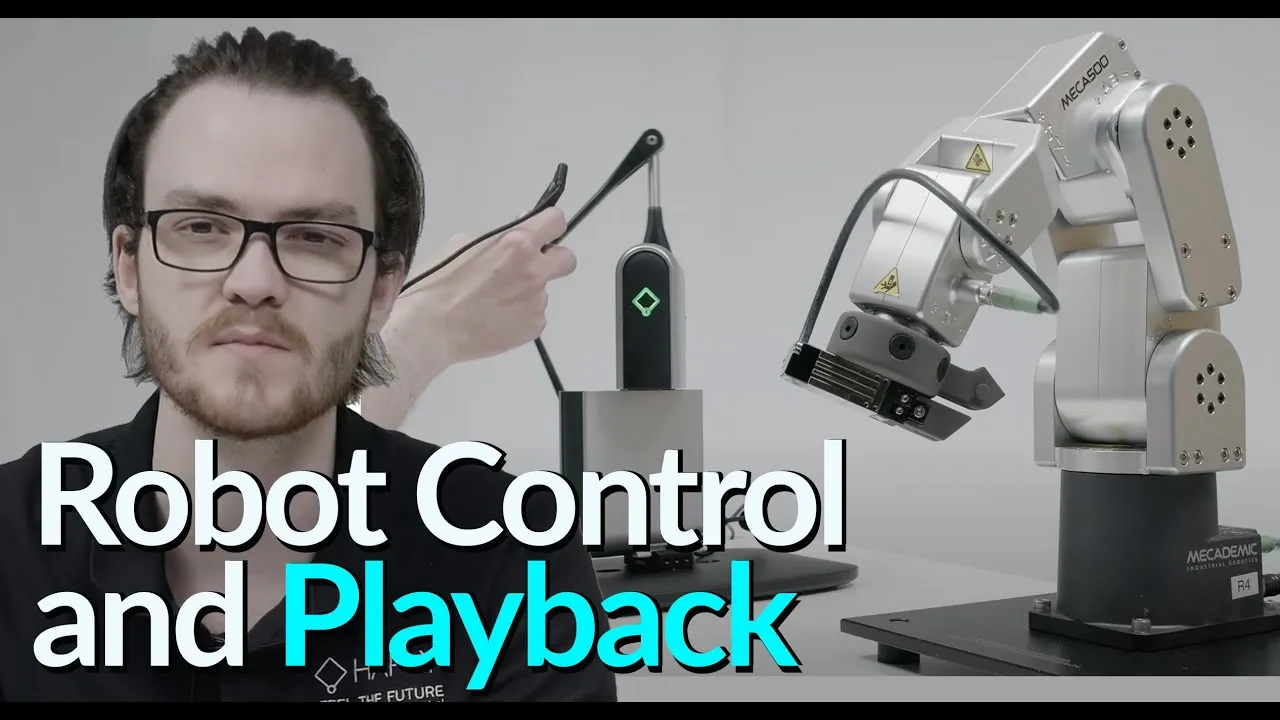
Utilisez un véritable périphérique d'entrée pour contrôler des systèmes robotiques, simulés ou numériques tout en recevant un retour de force par le contrôleur.
Installation configurable
Adaptez Inverse3 avec VerseGrips et VerseMounts pour différents espaces de travail, positions d'utilisateur et besoins applicatifs.
Ressources pour développeurs
Développez des applications haptiques avec les outils de développement pris en charge, les exemples, les téléchargements et la documentation offerts dans le Developer Hub.
ADÉQUATION PRODUIT
À qui s'adresse Inverse3.
Inverse3 prend en charge la plus vaste gamme d'applications à retour de force Haply, couvrant la robotique, la simulation, la recherche, la formation, le médical et les flux industriels.
L'appareil le plus polyvalent de la famille
- Utilisateurs et équipes
- Laboratoires, chercheurs, équipes de robotique, équipes de simulation, équipes de simulation médicale, équipes industrielles et développeurs qui évaluent un contrôle de précision à retour de force.
- Quand le choisir
- Choisissez Inverse3 lorsque vous avez besoin d'un seul contrôleur haptique précis et accessible pouvant soutenir l'exploration, le prototypage, la formation, la simulation et les flux de travail professionnels à retour de force.
- Parcours de cas d'usage connexes
- Robotique et téléopération · Formation aux compétences et simulation · Simulation médicale · Automatisation industrielle · Recherche et éducation. Inverse3 prend en charge la plus vaste gamme de flux de travail Haply.
RÉSULTATS CLÉS
Ce que Inverse3 rend possible.
Contrôle de précision
Résolution de 0.01 mm et rafraîchissement de 4 kHz pour les interactions haptiques à enjeux élevés.
Plateforme portable
Compact et rapide à installer pour les laboratoires, les démos et le travail sur le terrain.
Prêt pour les développeurs
Prend en charge plusieurs langages, moteurs de jeu et flux de travail d'intégration.
Réalisme de la formation
Ajoute une rétroaction tactile aux environnements de formation et de simulation.
DÉMARRAGE RAPIDE
Premiers pas avec Inverse3.
Une séquence d'installation simple aide les équipes à passer rapidement de la configuration de l'appareil à l'interaction haptique.
-
Fixez au VerseMount
Commencez par fixer l'appareil au VerseMount pour une installation stable.
-
Mise sous tension
Alimentez le système et préparez l'appareil pour l'étalonnage et l'utilisation.
-
Dépliez les bras
Dépliez les bras et positionnez l'appareil pour le flux de travail prévu.
-
Calibrez le système
Lancez l'étalonnage pour que l'appareil soit prêt à offrir une interaction haptique précise.
-
Fixer VerseGrip
Fixez le VerseGrip qui convient le mieux à l'application et à l'interaction de l'utilisateur.
-
Commencez à interagir
Commencez à utiliser le retour de force dans vos flux de travail de robotique, de simulation, de recherche ou de formation.
SPÉCIFICATIONS ET INTÉGRATIONS
Détails techniques.
Capacités de l'appareil
- Type de produit
- Versatile 3D force-feedback haptic controller for research and development
- Modes de contrôle
- Cartesian force/position and joint torque/angle control
- Rétroaction de l'appareil
- Real-time position, velocity and joint-angle state
- Paramètres de contrôle
- Configurable force, torque, damping and gravity compensation
- Configuration
- Single-device or bimanual, left- or right-handed setups
Performance mesurée
- Résolution de position
- Up to 0.01 mm
- Taux de rafraîchissement haptique
- 4 kHz
- Force de sortie max
- Up to 10 N total — varies across the workspace ¹
- Couple articulaire
- Up to 1000 N·mm per joint ¹
- Cinématique
- 3 actuated joints — 3-DOF force output, 6-DOF input with VerseGrip ¹
- Alimentation
- 100–240 V supply, 24 V barrel-jack input ¹
- Connectivité
- USB-C · wireless VerseGrip accessory support ¹
- Fixation
- Arca-Swiss standard — operates at any angle, including upside down ¹
Logiciels et soutien aux développeurs
- Architecture du SDK
- Local service for device discovery, communication and control
- Interface logicielle
- Language-agnostic WebSocket and HTTP interface using JSON
- Langages et moteurs
- Unity (2021.3+) · C++ · Python · C# (.NET) · Rust · CHAI3D — any language via the WebSocket/JSON API ²
- Systèmes d'exploitation
- Windows · Ubuntu 22.04 / 24.04 (x64 and arm64) · macOS ²
- Architecture temps réel
- The 4 kHz control loop closes between the local Inverse Service and the device; applications exchange per-tick commands and state with the service over a local WebSocket — no network hop in the force loop
- Gestion de l'appareil
- Setup, calibration, monitoring and firmware updates through Haply Hub
- Ressources pour développeurs
- Developer Hub — develop.haply.co
¹ Documentation Inverse SDK (docs.haply.co) · ² liste des versions du Developer Hub (develop.haply.co/releases). Communiquez avec les ventes pour obtenir la fiche technique complète et à jour.
CONFIGURATION
Configurez Inverse3 pour votre flux de travail.
Adaptez Inverse3 aux environnements de robotique, de simulation, de recherche et de formation grâce aux poignées, supports, outils logiciels et ressources pour développeurs pris en charge.
Poignées prêtes pour l'application
Adaptez le point de contact et l'interaction manuelle au flux de travail, de la simulation au contrôle de robots.
Options de montage flexibles
Configurez Inverse3 pour différents espaces de travail, positions d'utilisateur et exigences d'installation.
Configuration et gestion des appareils
Téléchargez les outils, connectez vos appareils et accédez aux ressources de configuration par l'entremise du Developer Hub.
SDK et docs
Utilisez la documentation, les exemples et les téléchargements pour soutenir le développement d'applications haptiques.
FAQ
Questions fréquentes.
À quoi sert Inverse3?
Inverse3 est un contrôleur haptique de précision utilisé pour la robotique et la téléopération, la formation aux compétences et la simulation, la simulation médicale et les applications de recherche où le retour de force est requis.
En quoi Inverse3 diffère-t-il de Inverse3 X?
Inverse3 couvre l'éventail le plus large de cas d'usage. Inverse3 X offre des performances et une stabilité supérieures pour les flux d'entreprise et de R-D exigeants où une plus grande précision est requise.
Quels SDK et logiciels sont pris en charge par Inverse3?
Les SDK officiels couvrent Unity (2021.3+), C++, Python, C# (.NET), Rust et la bibliothèque libre CHAI3D, sous Windows, Ubuntu 22.04/24.04 (y compris arm64) et macOS. Tout autre langage peut piloter l'appareil par l'API WebSocket/JSON du Inverse Service local. Tous les téléchargements et la documentation se trouvent sur le Developer Hub (develop.haply.co).
CAS D'UTILISATION
Là où Inverse3 est à l'œuvre.
Le parcours de contrôle haptique le plus polyvalent pour la robotique, la simulation, la recherche, la formation et l'haptique industrielle.
Intégrez le toucher à votre flux de travail.
Parlez à notre équipe de l'adéquation des produits, des besoins d'évaluation, des prix, de l'approvisionnement et des applications dans les flux de travail en robotique, en simulation, en recherche, en formation, en médecine ou en industrie.