PRÄZISIONS-HAPTIK-CONTROLLER
Jetzt lieferbarInverse3
Präzise Force-Feedback-Steuerung für Robotik-, Simulations-, Forschungs-, Trainings-, Medizin- und Industrie-Workflows.
INVERSE3 DEVELOPER KIT — QUOTED IN DAYS · SHIPS WORLDWIDE
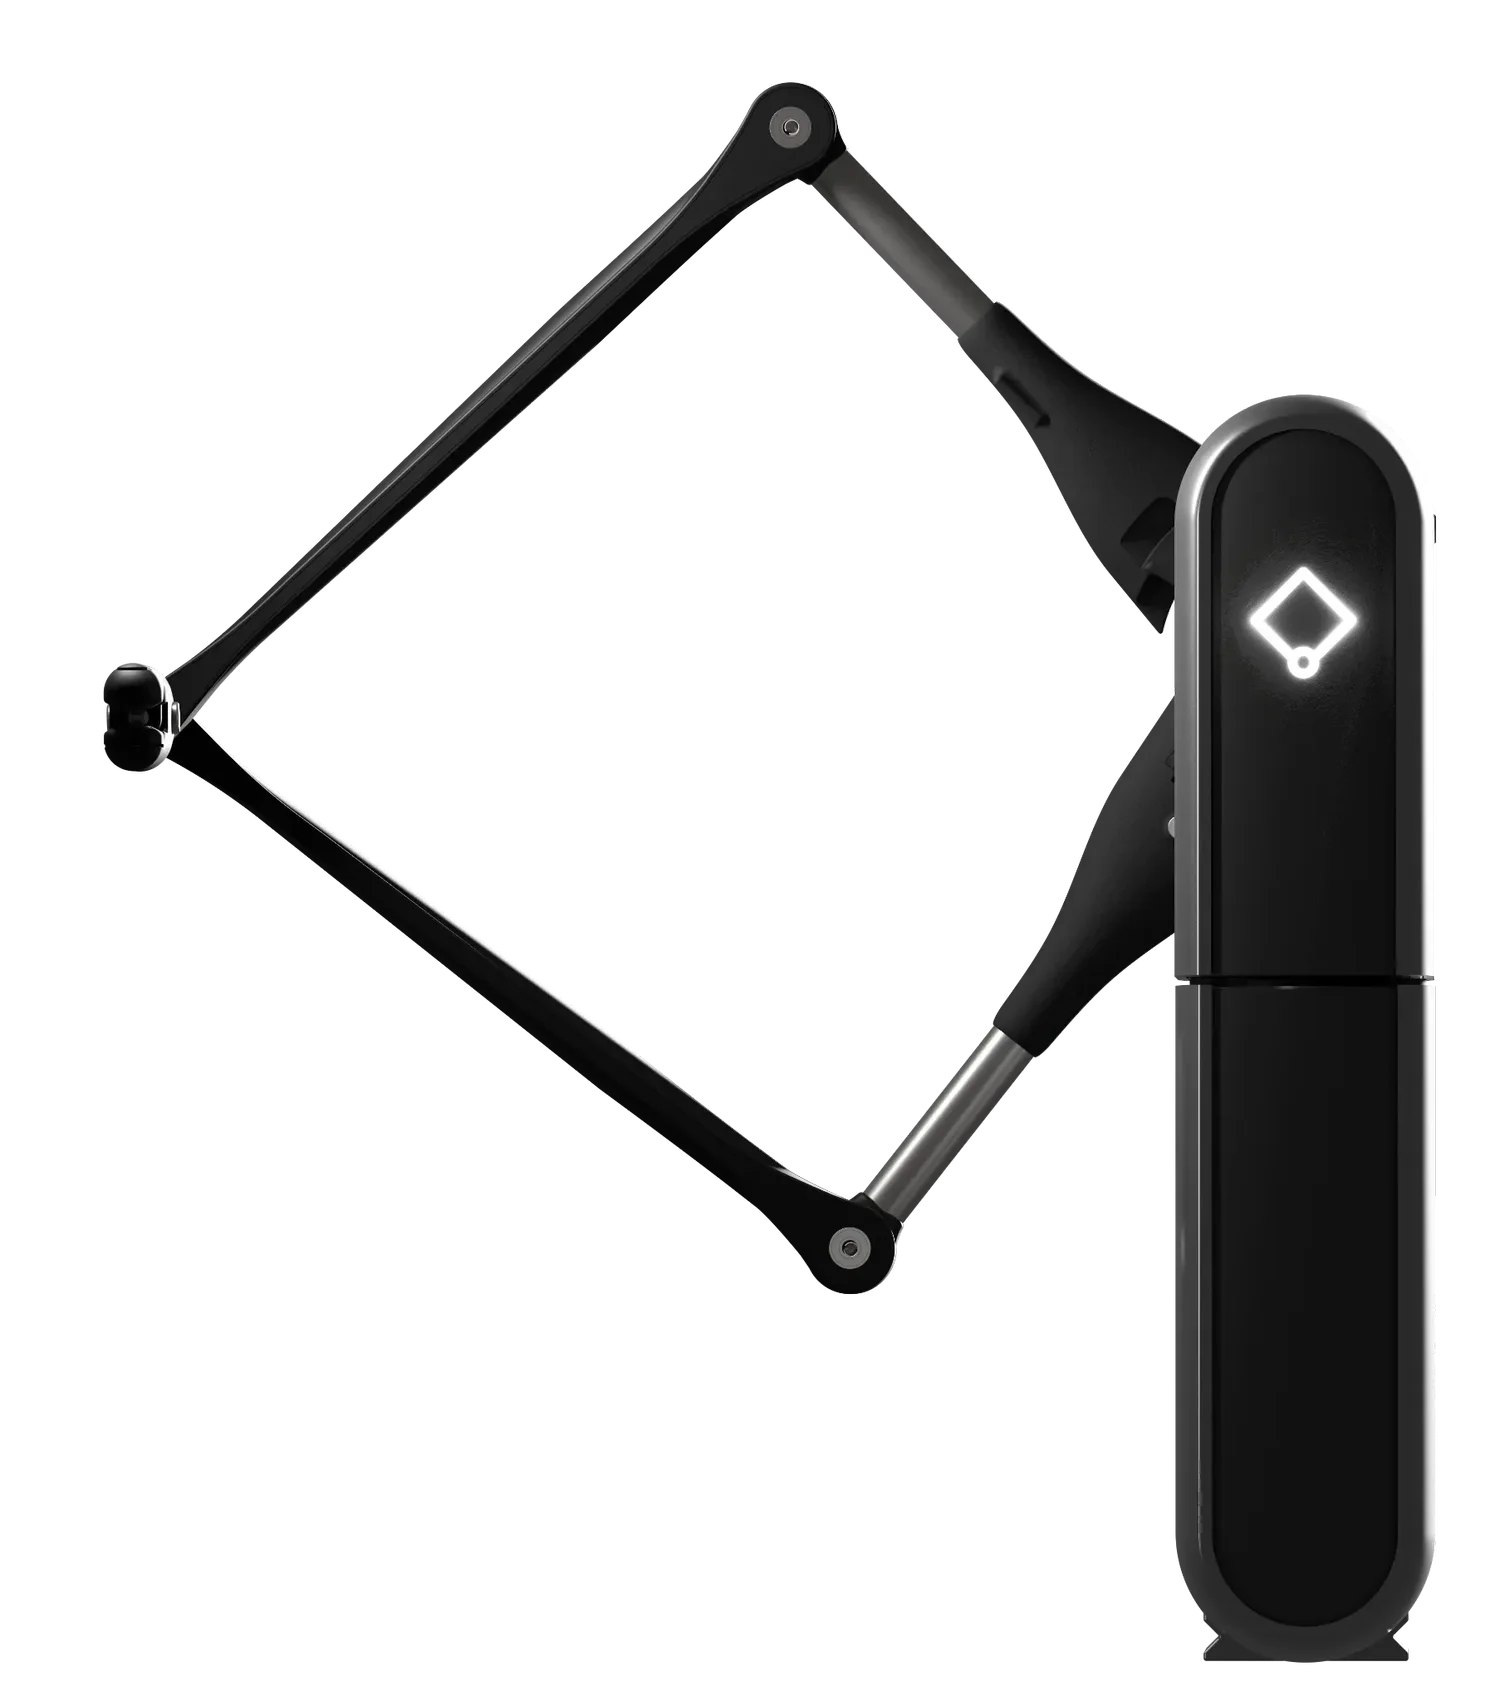
3 DOF force feedback · 0.01 mm resolution · 4 kHz haptic loop
ÜBERBLICK
Steuerung mit Tastsinn.
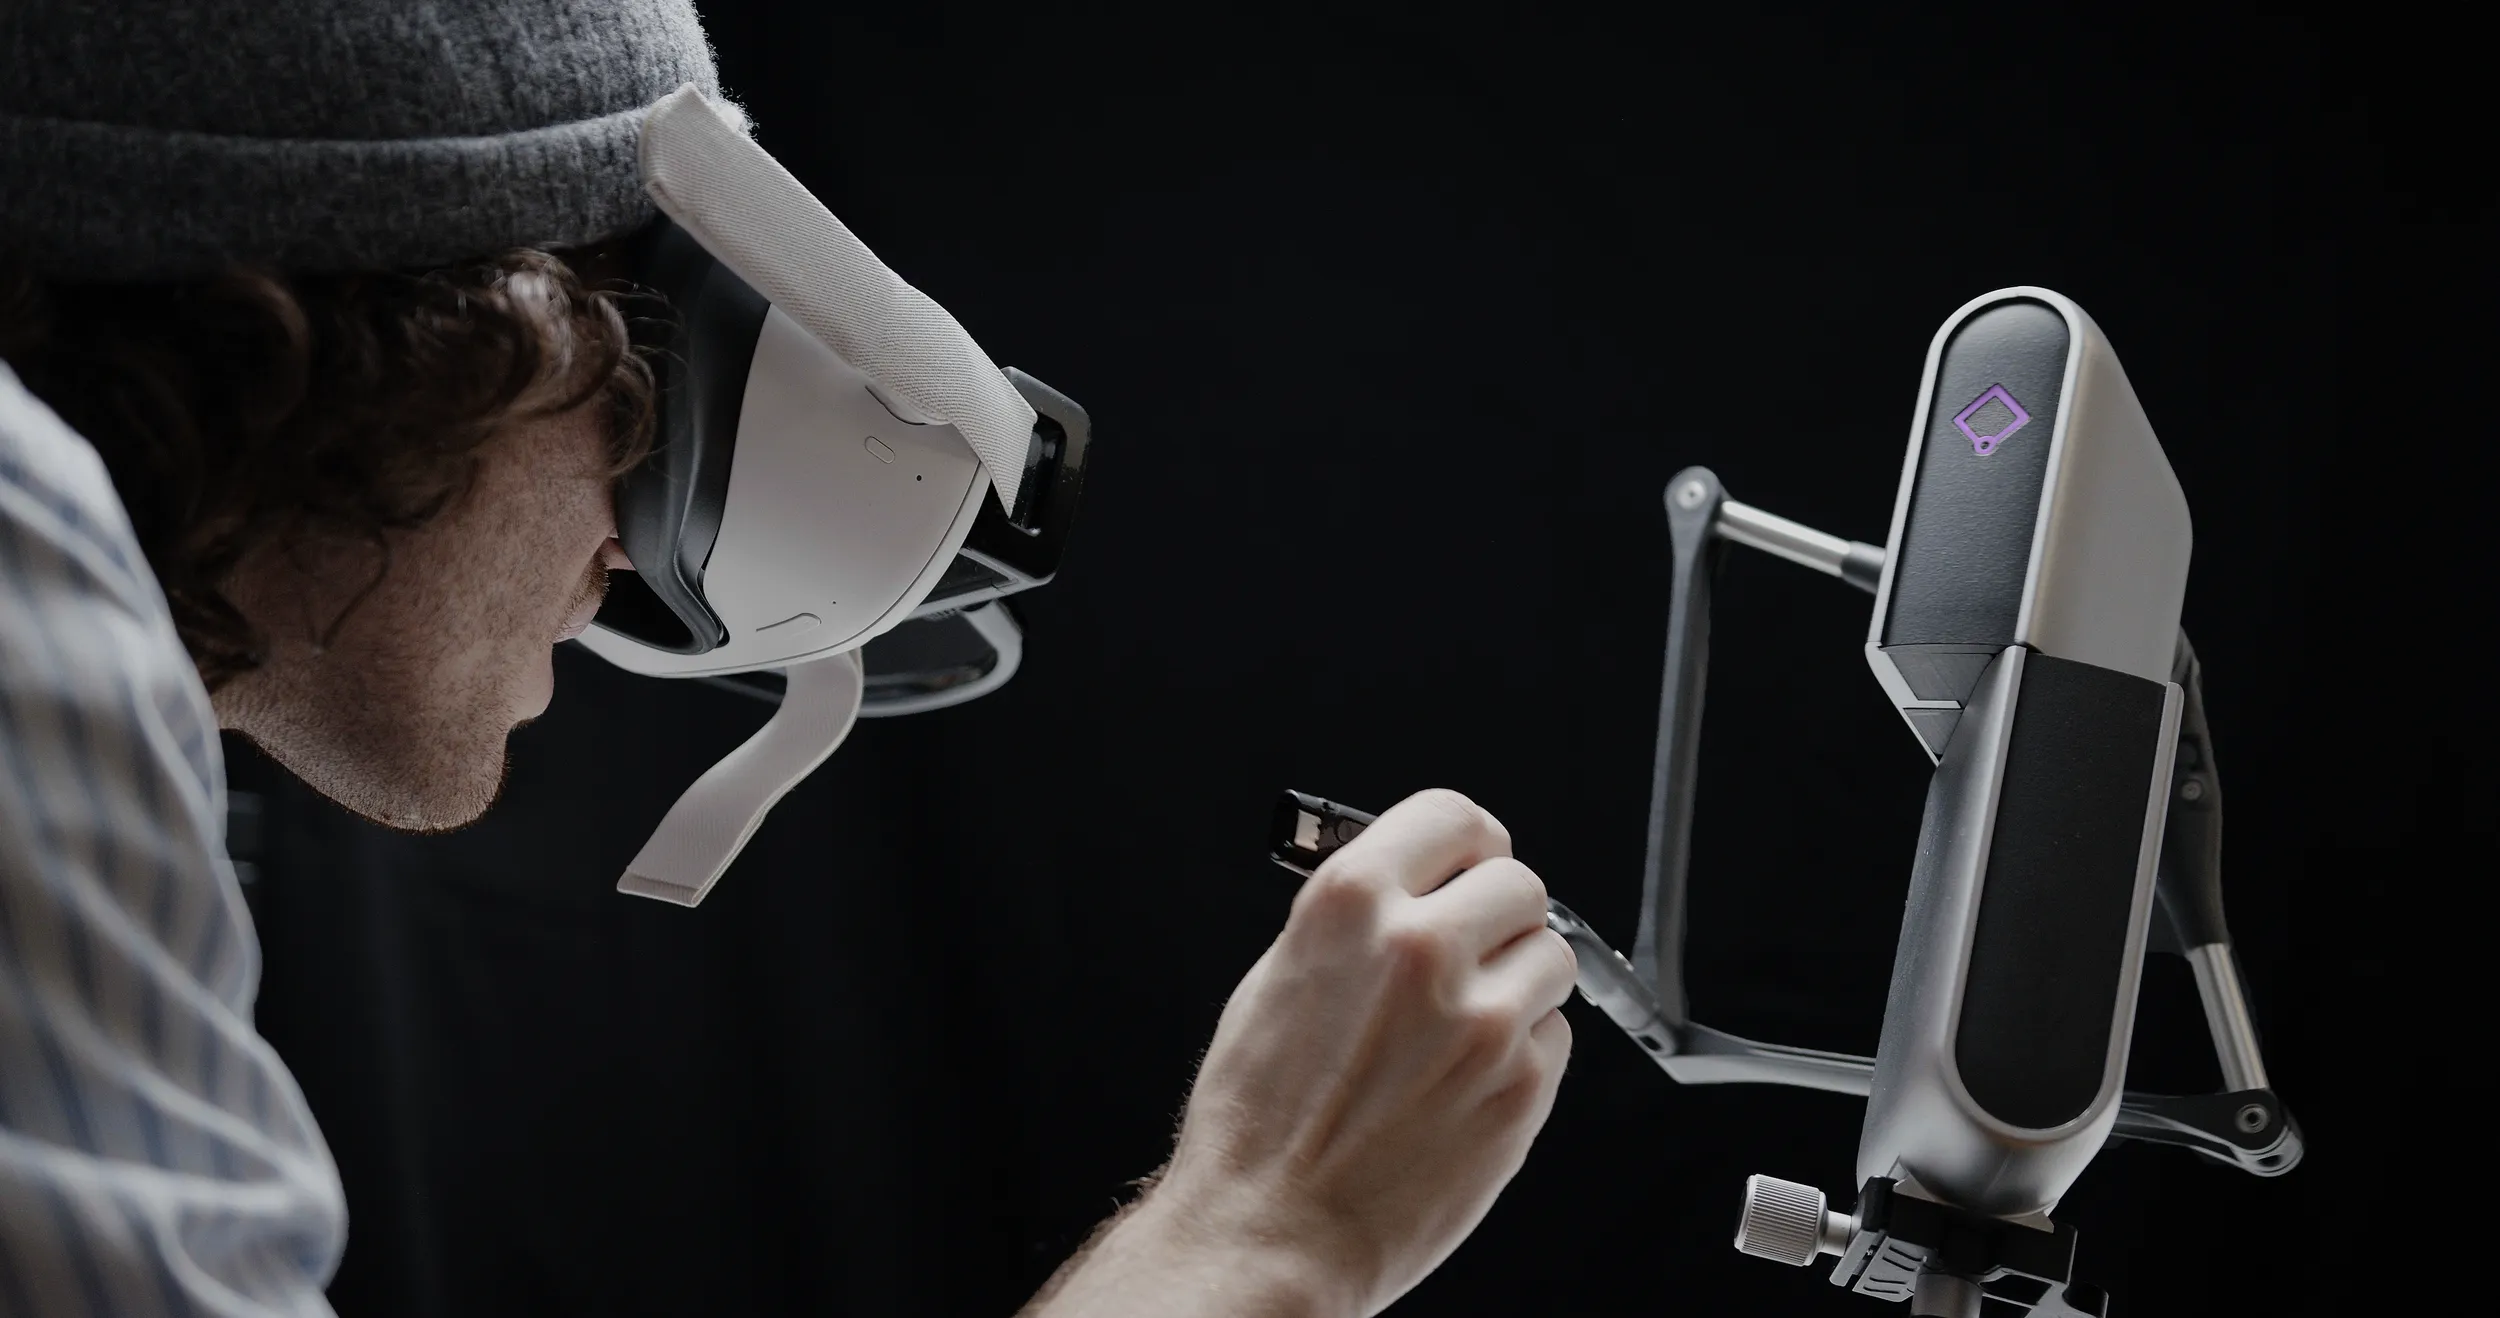
Inverse3 ist ein physischer Force-Feedback-Controller, mit dem Nutzer digitale, simulierte und robotische Umgebungen bewegen, steuern und fühlen können.
Es kombiniert hochauflösendes haptisches Feedback, schnelle Refresh-Raten, konfigurierbare Griffe und Halterungen sowie entwicklerfreundliche Integrationsunterstützung für Robotik-, Simulations-, Forschungs- und Trainingsworkflows.
Physische haptische Steuerung
Steuern Sie robotische, simulierte oder digitale Systeme mit einem echten Eingabegerät und erhalten Sie dabei Force Feedback über den Controller.
Konfigurierbares Setup
Passen Sie Inverse3 mit VerseGrips und VerseMounts an unterschiedliche Arbeitsbereiche, Benutzerpositionen und Anwendungsanforderungen an.
Entwicklerressourcen
Entwickeln Sie haptische Anwendungen mit unterstützten Entwicklungstools, Beispielen, Downloads und Dokumentation, verfügbar über den Developer Hub.
PRODUKTAUSWAHL
Für wen Inverse3 gedacht ist.
Inverse3 unterstützt das breiteste Spektrum an Haply Force-Feedback-Anwendungen in Robotik-, Simulations-, Forschungs-, Trainings-, Medizin- und Industrieworkflows.
Das vielseitigste Gerät der Familie
- Nutzer und Teams
- Labore, Forschende, Robotikteams, Simulationsteams, medizinische Simulationsteams, Industrieteams und Entwickler, die präzise Force-Feedback-Steuerung evaluieren.
- Wann diese Wahl passt
- Wählen Sie Inverse3, wenn Sie einen präzisen, zugänglichen Haptik-Controller benötigen, der Exploration, Prototyping, Training, Simulation und professionelle Force-Feedback-Workflows unterstützt.
- Verwandte Anwendungsbereiche
- Robotik & Teleoperation · Kompetenztraining & Simulation · Medizinische Simulation · Industrielle Automatisierung · Forschung & Bildung. Inverse3 unterstützt das breiteste Spektrum an Haply-Workflows.
ZENTRALE ERGEBNISSE
Was Inverse3 ermöglicht.
Präzisionssteuerung
0.01 mm Auflösung und 4 kHz Aktualisierungsrate für anspruchsvolle haptische Interaktion.
Portable Plattform
Kompakt und schnell einsatzbereit für Labore, Demos und Feldarbeit.
Bereit für Entwickler
Unterstützt mehrere Sprachen, Game-Engines und Integrations-Workflows.
Trainingsrealismus
Ergänzt Trainings- und Simulationsumgebungen um taktiles Feedback.
SCHNELLSTART
Erste Schritte mit Inverse3.
Eine einfache Einrichtungssequenz hilft Teams, schnell von der Geräteeinrichtung zur haptischen Interaktion zu gelangen.
-
Am VerseMount befestigen
Befestigen Sie das Gerät zunächst am VerseMount, um einen stabilen Aufbau zu gewährleisten.
-
Einschalten
Versorgen Sie das System mit Strom und bereiten Sie das Gerät auf Kalibrierung und Einsatz vor.
-
Arme ausklappen
Klappen Sie die Arme aus und positionieren Sie das Gerät für den vorgesehenen Workflow.
-
System kalibrieren
Führen Sie die Kalibrierung durch, damit das Gerät für präzise haptische Interaktion bereit ist.
-
VerseGrip anbringen
Bringen Sie das VerseGrip an, das am besten zu Anwendung und Benutzerinteraktion passt.
-
Interaktion starten
Beginnen Sie, Force-Feedback in Robotik-, Simulations-, Forschungs- oder Trainings-Workflows einzusetzen.
SPEZIFIKATIONEN & INTEGRATIONEN
Technische Details.
Gerätefunktionen
- Produkttyp
- Versatile 3D force-feedback haptic controller for research and development
- Steuerungsmodi
- Cartesian force/position and joint torque/angle control
- Geräte-Feedback
- Real-time position, velocity and joint-angle state
- Steuerungseinstellungen
- Configurable force, torque, damping and gravity compensation
- Konfiguration
- Single-device or bimanual, left- or right-handed setups
Gemessene Leistung
- Positionsauflösung
- Up to 0.01 mm
- Haptik-Refresh-Rate
- 4 kHz
- Max. Ausgangskraft
- Up to 10 N total — varies across the workspace ¹
- Gelenkdrehmoment
- Up to 1000 N·mm per joint ¹
- Kinematik
- 3 actuated joints — 3-DOF force output, 6-DOF input with VerseGrip ¹
- Stromversorgung
- 100–240 V supply, 24 V barrel-jack input ¹
- Konnektivität
- USB-C · wireless VerseGrip accessory support ¹
- Montage
- Arca-Swiss standard — operates at any angle, including upside down ¹
Software & Entwickler-Support
- SDK-Architektur
- Local service for device discovery, communication and control
- Software-Schnittstelle
- Language-agnostic WebSocket and HTTP interface using JSON
- Sprachen & Engines
- Unity (2021.3+) · C++ · Python · C# (.NET) · Rust · CHAI3D — any language via the WebSocket/JSON API ²
- Betriebssysteme
- Windows · Ubuntu 22.04 / 24.04 (x64 and arm64) · macOS ²
- Echtzeit-Architektur
- The 4 kHz control loop closes between the local Inverse Service and the device; applications exchange per-tick commands and state with the service over a local WebSocket — no network hop in the force loop
- Geräteverwaltung
- Setup, calibration, monitoring and firmware updates through Haply Hub
- Entwicklerressourcen
- Developer Hub — develop.haply.co
¹ Inverse SDK-Dokumentation (docs.haply.co) · ² Release-Übersichten im Developer Hub (develop.haply.co/releases). Kontaktieren Sie den Vertrieb für das umfassende, aktuelle Datenblatt.
KONFIGURATION
Konfigurieren Sie Inverse3 für Ihren Workflow.
Passen Sie Inverse3 mit unterstützten Griffen, Halterungen, Software-Tools und Entwicklerressourcen an Robotik-, Simulations-, Forschungs- und Trainingsumgebungen an.
Anwendungsbereite Griffe
Passen Sie Kontaktpunkt und Handinteraktion an den Workflow an — von der Simulation bis zur Robotersteuerung.
Flexible Montageoptionen
Konfigurieren Sie Inverse3 für unterschiedliche Arbeitsbereiche, Benutzerpositionen und Setup-Anforderungen.
Einrichtung und Geräteverwaltung
Laden Sie Tools herunter, verbinden Sie Geräte und greifen Sie über den Developer Hub auf Einrichtungsressourcen zu.
SDK und Dokumentation
Nutzen Sie Dokumentation, Beispiele und Downloads für die Entwicklung haptischer Anwendungen.
FAQ
Häufige Fragen.
Wofür wird Inverse3 verwendet?
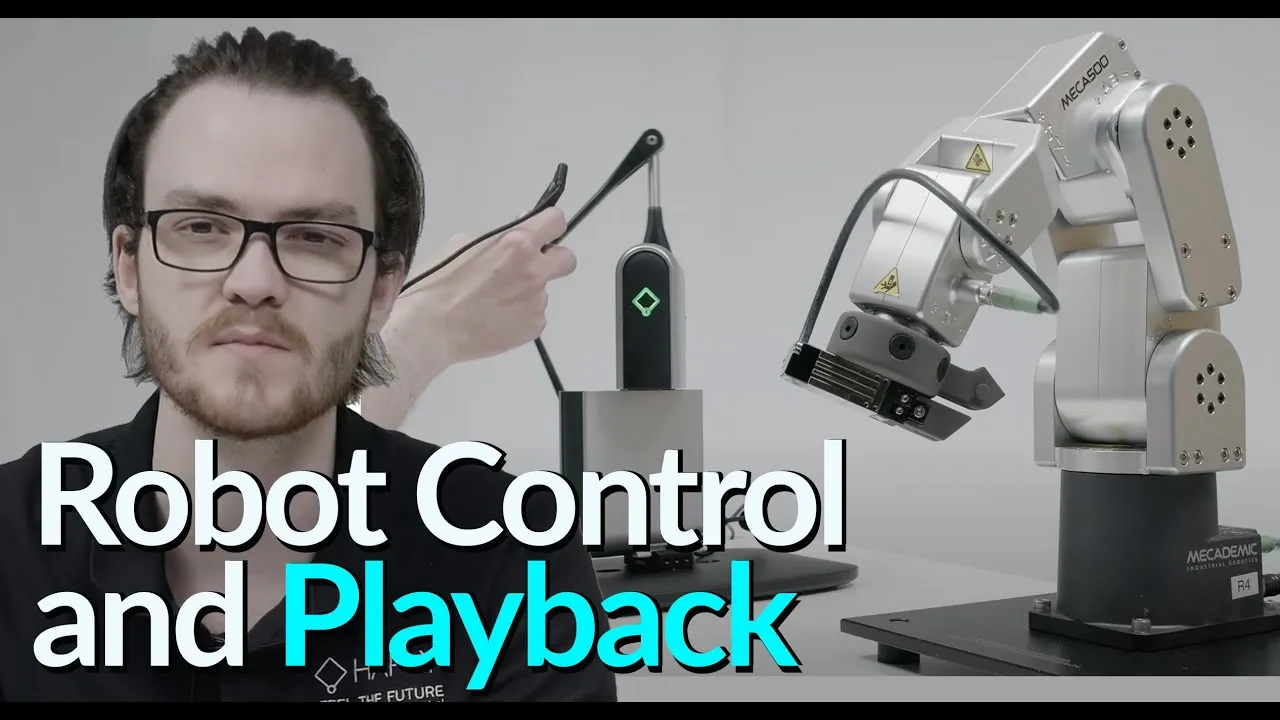
Inverse3 ist ein Präzisions-Haptik-Controller für Robotik und Teleoperation, Kompetenztraining & Simulation, medizinische Simulation und Forschungsanwendungen, in denen Force Feedback erforderlich ist.
Worin unterscheidet sich Inverse3 von Inverse3 X?
Inverse3 deckt das breiteste Spektrum an Anwendungsfällen ab. Inverse3 X bietet höhere Leistung und Stabilität für Enterprise- und anspruchsvolle F&E-Workflows, in denen größere Präzision erforderlich ist.
Welche SDKs und Software unterstützt Inverse3?
Offizielle SDKs decken Unity (2021.3+), C++, Python, C# (.NET), Rust und die Open-Source-Bibliothek CHAI3D ab — unter Windows, Ubuntu 22.04/24.04 (einschließlich arm64) und macOS. Jede andere Sprache kann das Gerät über die WebSocket/JSON-API des lokalen Inverse Service ansteuern. Alle Downloads und die gesamte Dokumentation finden Sie im Developer Hub (develop.haply.co).
ANWENDUNGSFÄLLE
Wo Inverse3 zum Einsatz kommt.
Der breiteste haptische Steuerungspfad für Robotik, Simulation, Forschung, Training und industrielle Haptik.
Bringen Sie den Tastsinn in Ihren Workflow.
Sprechen Sie mit unserem Team über Produkteignung, Evaluierungsbedarf, Preise, Beschaffung und Anwendungen in Robotik-, Simulations-, Forschungs-, Trainings-, Medizin- oder Industrie-Workflows.