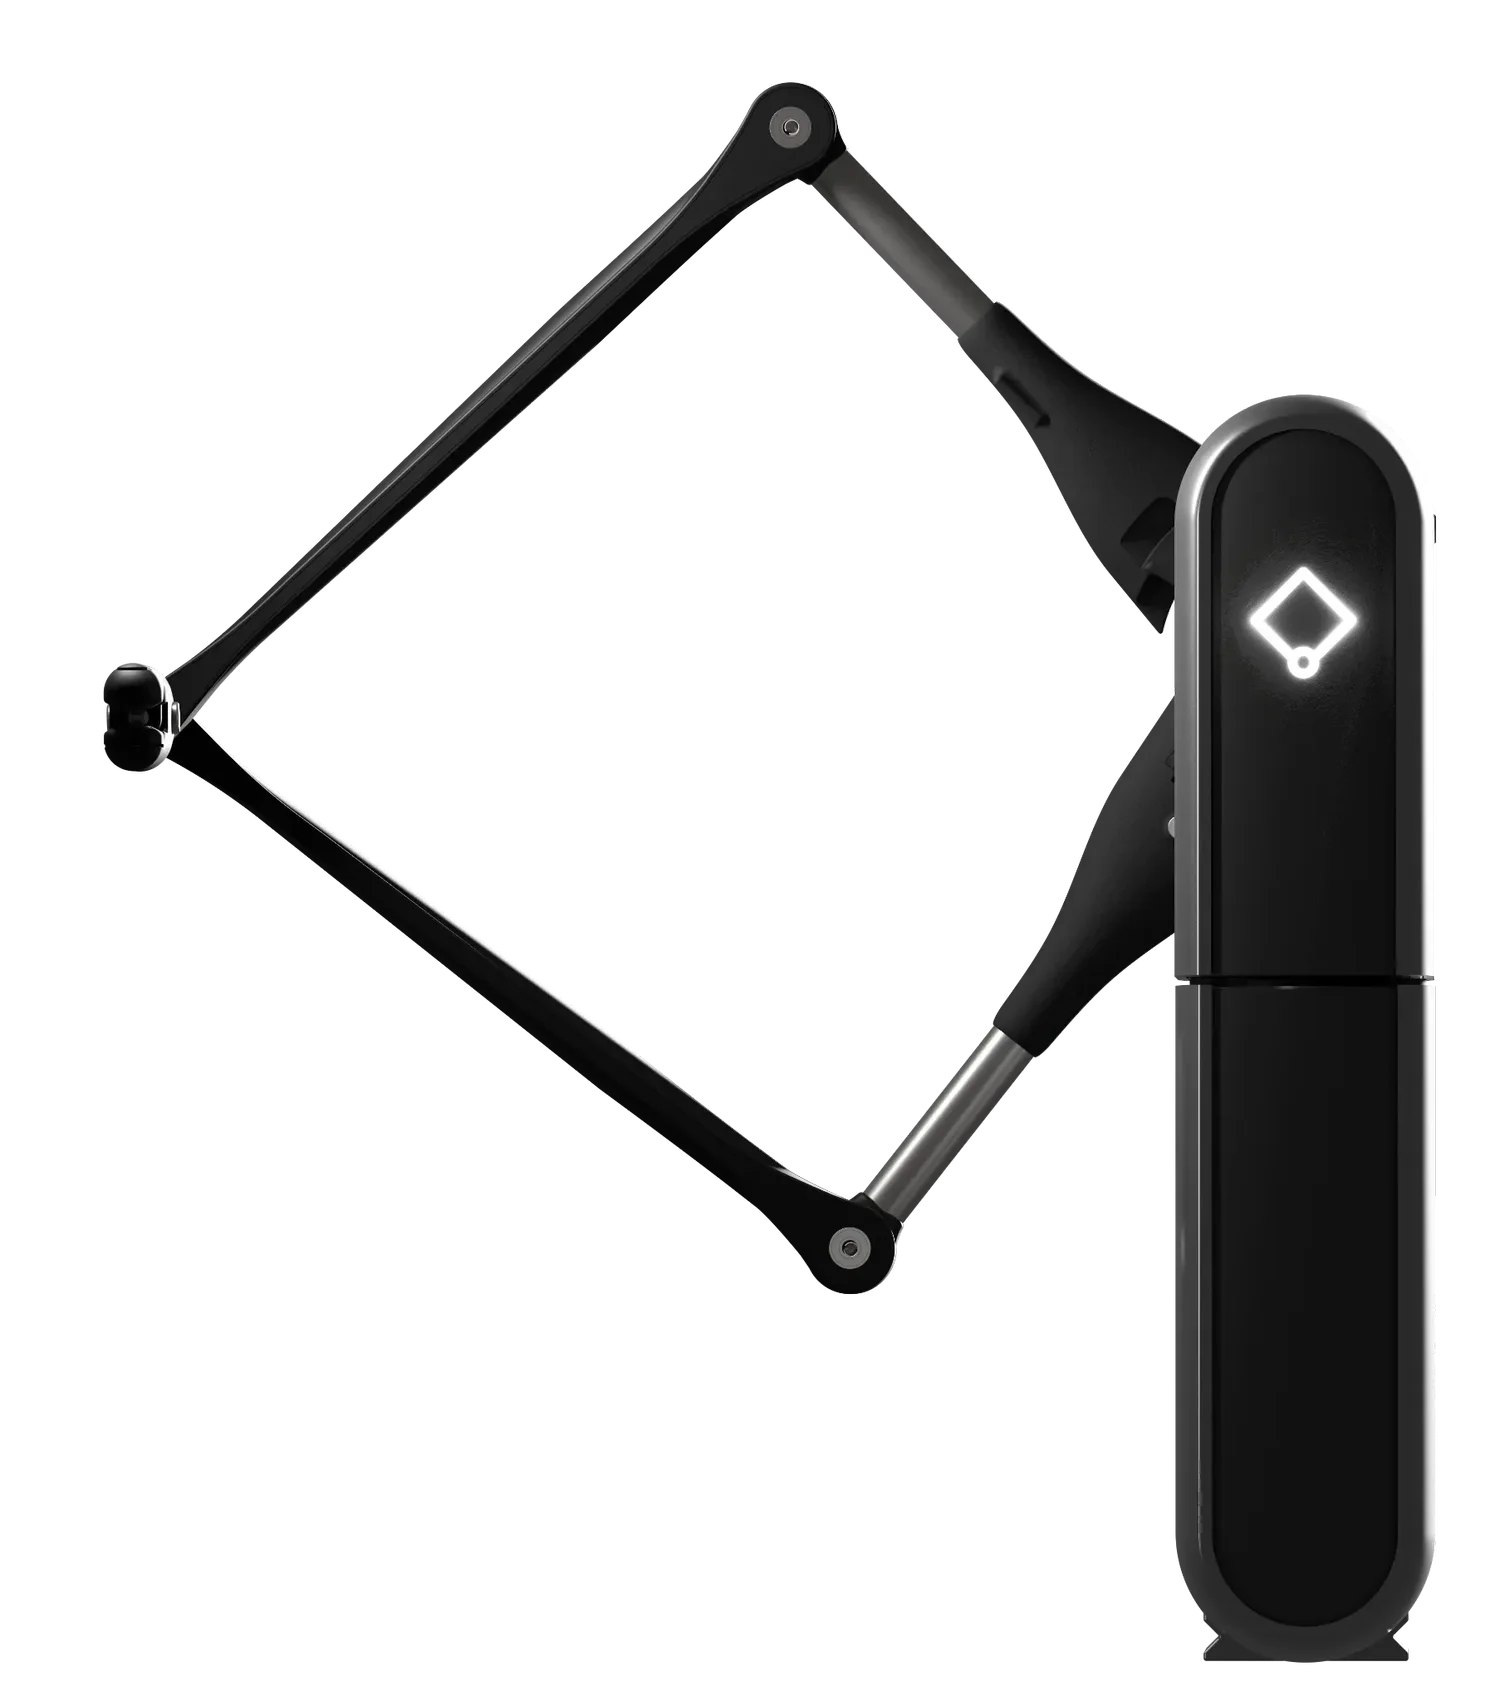
3 DOF force feedback · 0.01 mm resolution · 4 kHz haptic loop
概要
触覚対応の制御。
Inverse3は、デジタル環境、シミュレーション環境、ロボット環境を動かし、制御し、感じることを可能にする物理的なフォースフィードバックコントローラーです。
高解像度のハプティックフィードバック、高速なリフレッシュレート、構成可能なグリップとマウント、そしてロボティクス、シミュレーション、研究、トレーニングの各ワークフロー向けの開発者フレンドリーな統合サポートを兼ね備えています。
物理的なハプティック制御
実物の入力デバイスを使ってロボット、シミュレーション、デジタルの各システムを制御しながら、コントローラーを通じてフォースフィードバックを受け取れます。
構成可能なセットアップ
VerseGripsとVerseMountsを組み合わせて、さまざまなワークスペース、ユーザーポジション、アプリケーションのニーズに合わせてInverse3を調整できます。
開発者向けリソース
Developer Hubで提供される対応開発ツール、サンプル、ダウンロード、ドキュメントを使って、ハプティックアプリケーションを構築できます。
製品フィット
Inverse3が向いている人。
Inverse3は、ロボティクス、シミュレーション、研究、トレーニング、医療、産業ワークフローにわたり、Haplyのフォースフィードバックアプリケーションを最も幅広くサポートします。
ファミリーで最も汎用性の高いデバイス
- ユーザーとチーム
- 精密なフォースフィードバック制御を評価する研究室、研究者、ロボティクスチーム、シミュレーションチーム、医療シミュレーションチーム、産業チーム、開発者の皆様。
- これを選ぶべきとき
- 探索、プロトタイピング、トレーニング、シミュレーション、プロフェッショナルなフォースフィードバックワークフローに対応できる、精密で扱いやすいハプティックコントローラーが1台必要な場合はInverse3をお選びください。
- 関連するユースケース
- ロボティクス&遠隔操作 · スキルトレーニング&シミュレーション · 医療シミュレーション · 産業オートメーション · 研究&教育。Inverse3は最も幅広いHaplyワークフローに対応します。
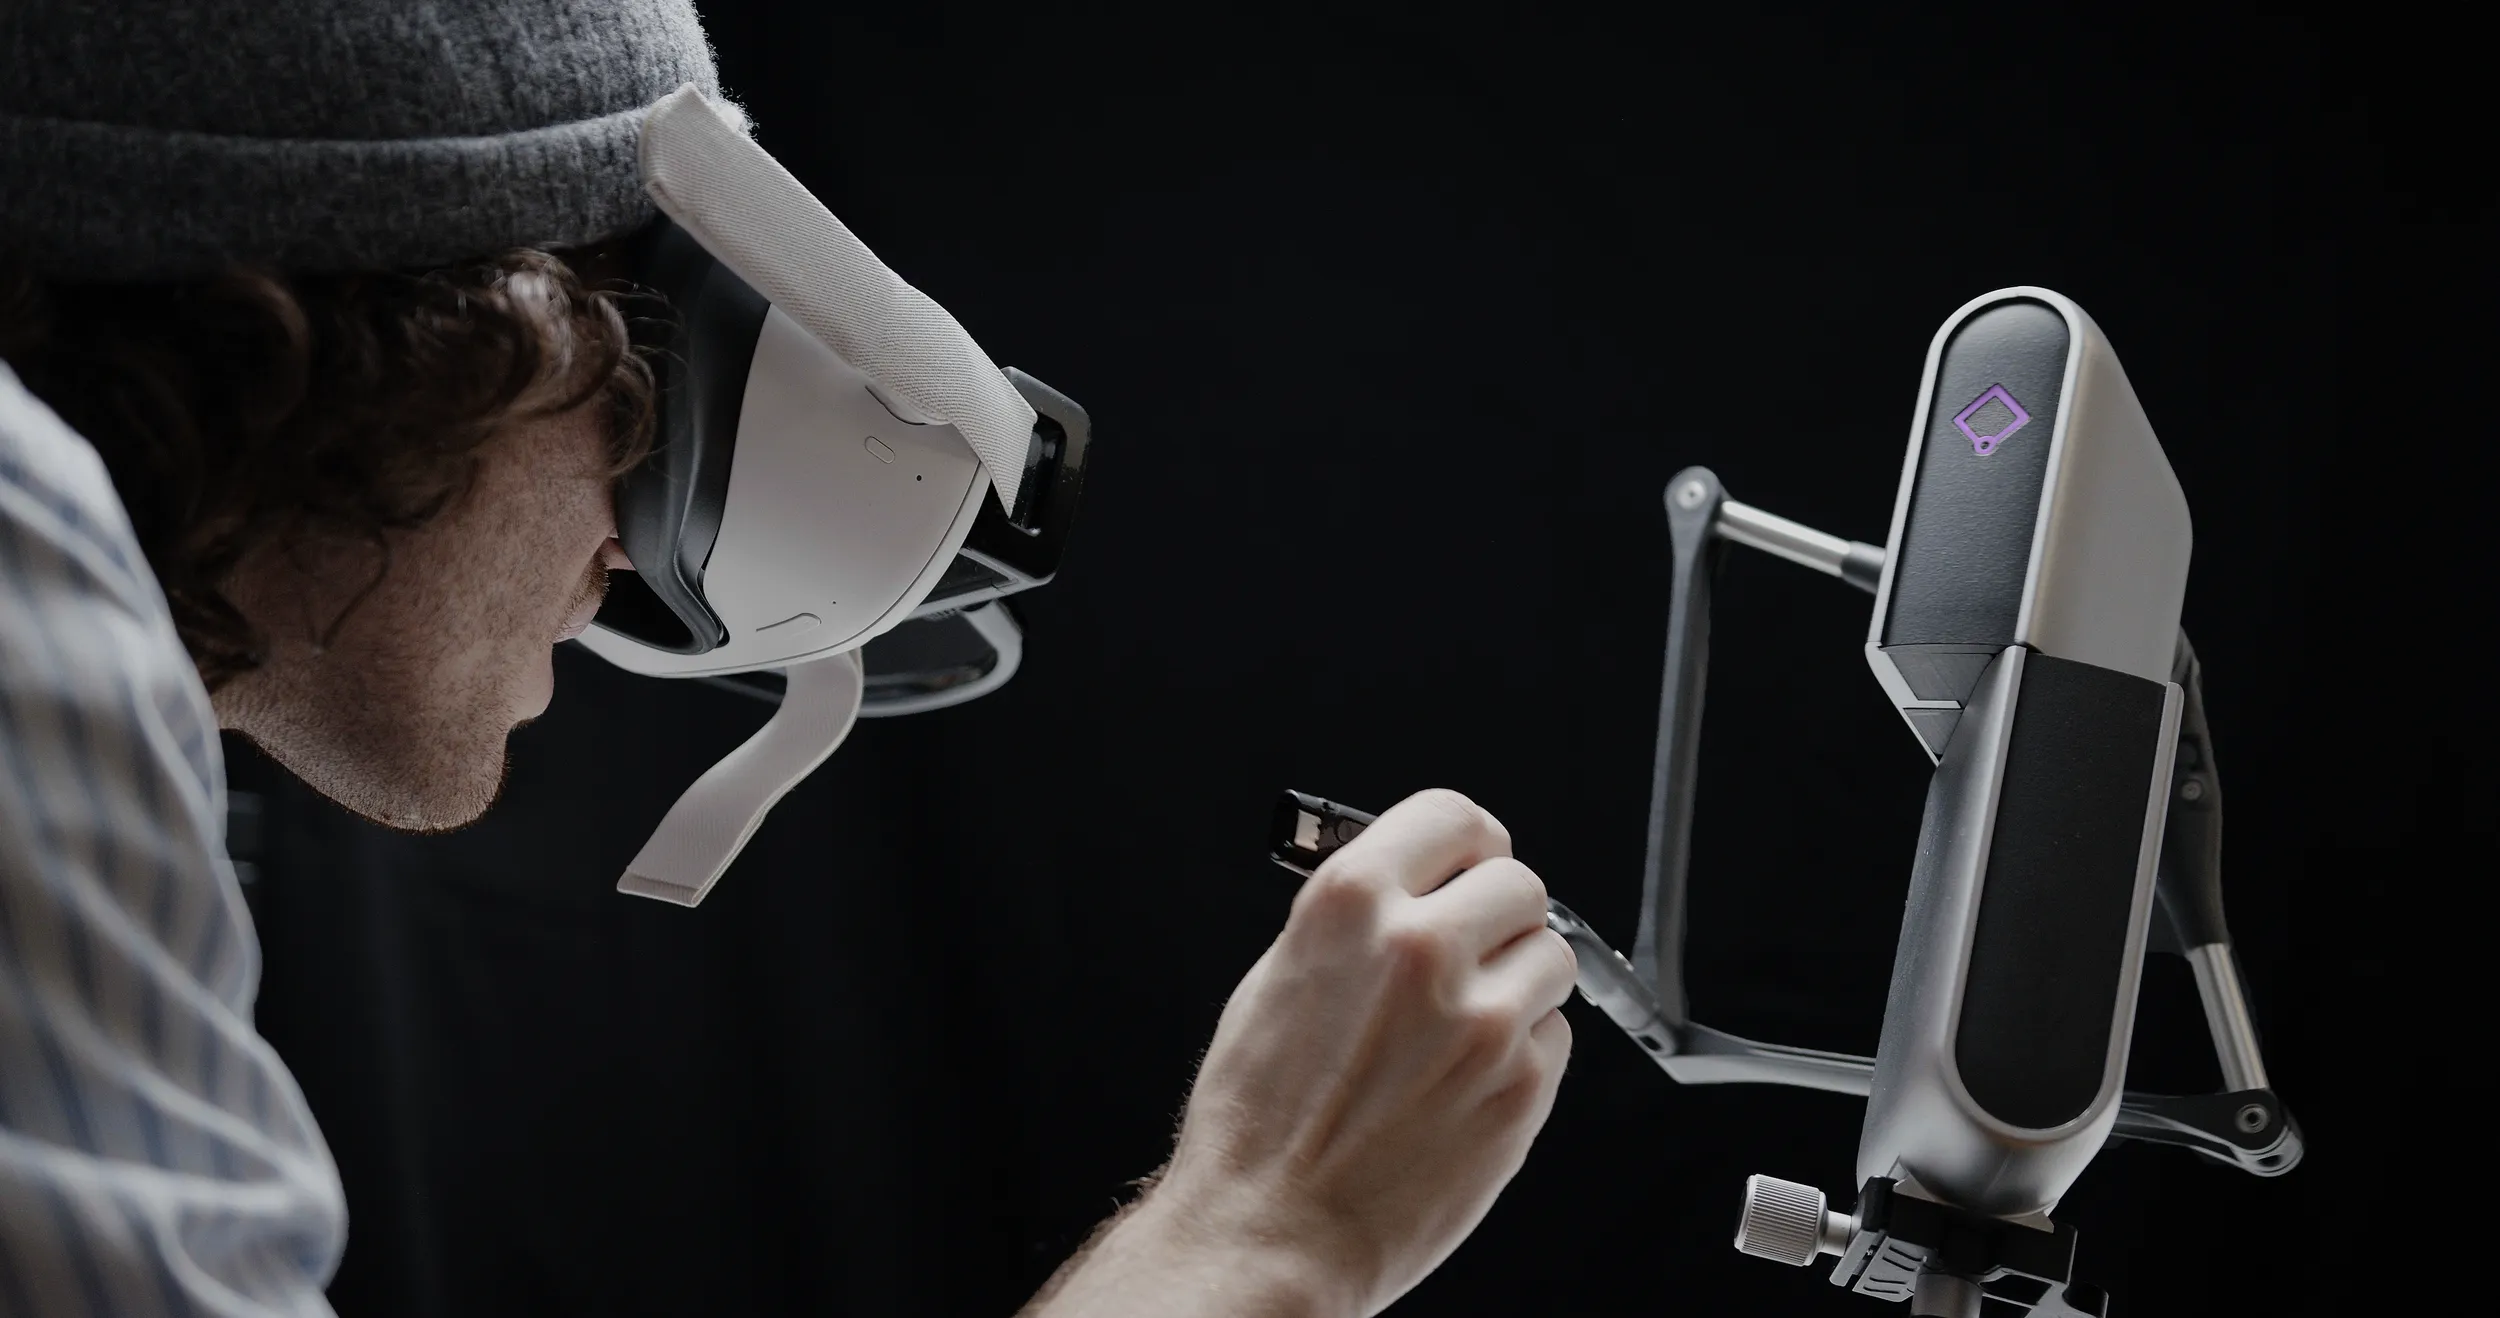
主な成果
Inverse3が可能にすること。
精密制御
0.01 mm の分解能と 4 kHz のリフレッシュレートで、高い精度が求められるハプティックインタラクションに対応します。
ポータブルプラットフォーム
コンパクトで素早くセットアップでき、研究室、デモ、フィールドワークに最適です。
開発者対応
複数の言語、ゲームエンジン、統合ワークフローに対応しています。
トレーニングのリアリズム
トレーニングおよびシミュレーション環境に触覚フィードバックを追加します。
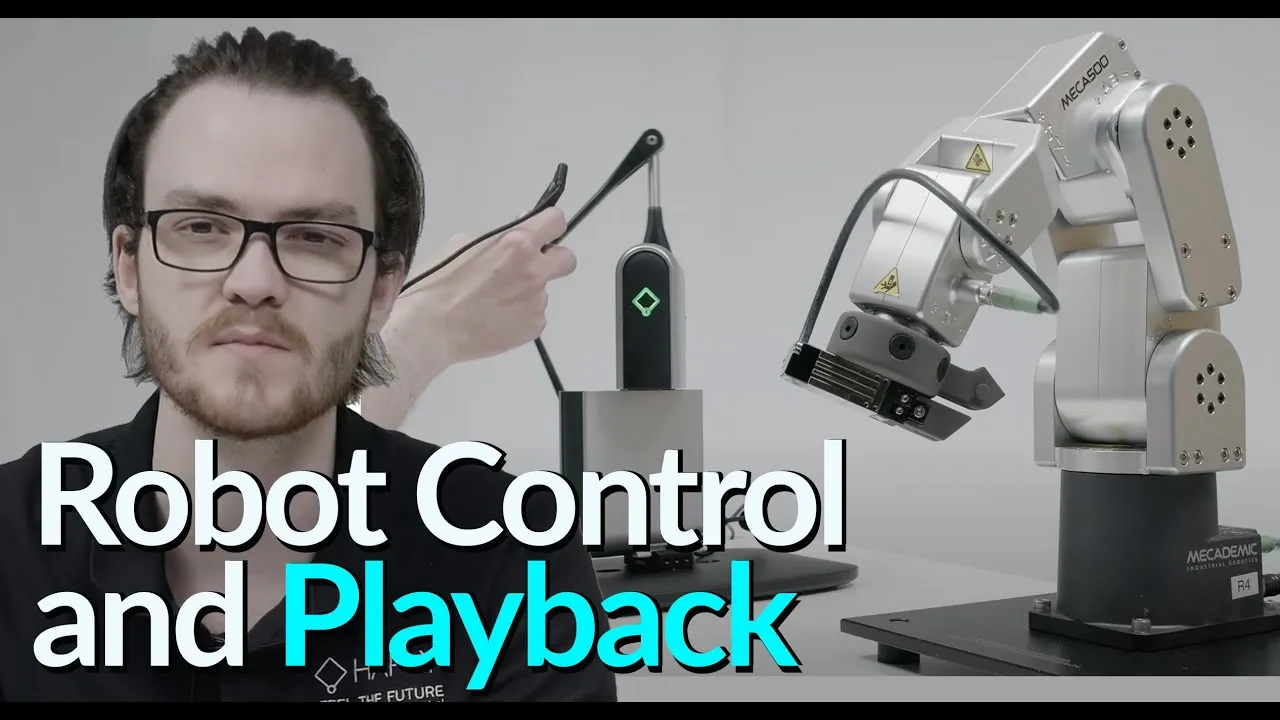
迅速な起動
Inverse3をはじめる。
シンプルなセットアップ手順により、デバイスの設置からハプティックインタラクションまで素早く移行できます。
-
VerseMountに固定
まずデバイスをVerseMountに固定し、安定したセットアップを行います。
-
電源を入れる
システムに電源を入れ、キャリブレーションと使用に向けてデバイスを準備します。
-
アームを展開
アームを展開し、目的のワークフローに合わせてデバイスを配置します。
-
システムをキャリブレーション
キャリブレーションを実行し、正確なハプティックインタラクションに備えます。
-
VerseGripを取り付ける
アプリケーションとユーザーインタラクションに最も適したVerseGripを取り付けます。
-
インタラクションを開始
ロボティクス、シミュレーション、研究、トレーニングのワークフローでフォースフィードバックを使い始めましょう。
仕様と統合
技術的な詳細。
デバイスの機能
- 製品タイプ
- Versatile 3D force-feedback haptic controller for research and development
- 制御モード
- Cartesian force/position and joint torque/angle control
- デバイスフィードバック
- Real-time position, velocity and joint-angle state
- 制御設定
- Configurable force, torque, damping and gravity compensation
- 構成
- Single-device or bimanual, left- or right-handed setups
実測パフォーマンス
- 位置分解能
- Up to 0.01 mm
- ハプティックリフレッシュレート
- 4 kHz
- 最大出力フォース
- Up to 10 N total — varies across the workspace ¹
- 関節トルク
- Up to 1000 N·mm per joint ¹
- キネマティクス
- 3 actuated joints — 3-DOF force output, 6-DOF input with VerseGrip ¹
- 電源
- 100–240 V supply, 24 V barrel-jack input ¹
- 接続性
- USB-C · wireless VerseGrip accessory support ¹
- 取り付け
- Arca-Swiss standard — operates at any angle, including upside down ¹
ソフトウェアと開発者サポート
- SDKアーキテクチャ
- Local service for device discovery, communication and control
- ソフトウェアインターフェース
- Language-agnostic WebSocket and HTTP interface using JSON
- 言語&エンジン
- Unity (2021.3+) · C++ · Python · C# (.NET) · Rust · CHAI3D — any language via the WebSocket/JSON API ²
- 対応OS
- Windows · Ubuntu 22.04 / 24.04 (x64 and arm64) · macOS ²
- リアルタイムアーキテクチャ
- The 4 kHz control loop closes between the local Inverse Service and the device; applications exchange per-tick commands and state with the service over a local WebSocket — no network hop in the force loop
- デバイス管理
- Setup, calibration, monitoring and firmware updates through Haply Hub
- 開発者向けリソース
- Developer Hub — develop.haply.co
¹ Inverse SDKドキュメント(docs.haply.co) · ² Developer Hubリリース一覧(develop.haply.co/releases)。包括的な最新スペックシートについては営業までお問い合わせください。
構成
ワークフローに合わせてInverse3を構成しましょう。
対応グリップ、マウント、ソフトウェアツール、開発者向けリソースにより、Inverse3をロボティクス、シミュレーション、研究、トレーニングの各環境に適応させられます。
アプリケーション対応グリップ
シミュレーションからロボット制御まで、接触点と手のインタラクションをワークフローに合わせて調整できます。
柔軟なマウントオプション
さまざまなワークスペース、ユーザーポジション、セットアップ要件に合わせてInverse3を構成できます。
セットアップとデバイス管理
Developer Hubから、ツールのダウンロード、デバイスの接続、セットアップリソースへのアクセスが可能です。
SDKとドキュメント
ドキュメント、サンプル、ダウンロードを活用して、ハプティックアプリケーション開発を進められます。
FAQ
よくある質問。
Inverse3は何に使われますか?
Inverse3は、フォースフィードバックが求められるロボティクス・遠隔操作、スキルトレーニングとシミュレーション、医療シミュレーション、研究アプリケーションに使用される精密ハプティックコントローラーです。
Inverse3はInverse3 Xとどう違いますか?
Inverse3は最も幅広いユースケースをカバーします。Inverse3 Xは、より高い精度が求められるエンタープライズおよび要求の厳しいR&Dワークフローに向けて、より高い性能と安定性を提供します。
Inverse3はどのようなSDKやソフトウェアに対応していますか?
公式SDKは、Unity(2021.3+)、C++、Python、C#(.NET)、Rust、およびオープンソースのCHAI3Dライブラリに対応し、Windows、Ubuntu 22.04/24.04(arm64を含む)、macOSで利用できます。その他の言語からは、ローカルのInverse Serviceが提供するWebSocket/JSON APIを通じてデバイスを操作できます。すべてのダウンロードとドキュメントはDeveloper Hub(develop.haply.co)にあります。
ユースケース
Inverse3が活躍する場所。
ロボティクス、シミュレーション、研究、トレーニング、産業用ハプティクスに対応する、最も幅広いハプティック制御パス。
ワークフローに触覚を。
製品の適合性、評価のご要望、価格、調達、そしてロボティクス、シミュレーション、研究、トレーニング、医療、産業の各ワークフローにおける応用について、当社チームにご相談ください。