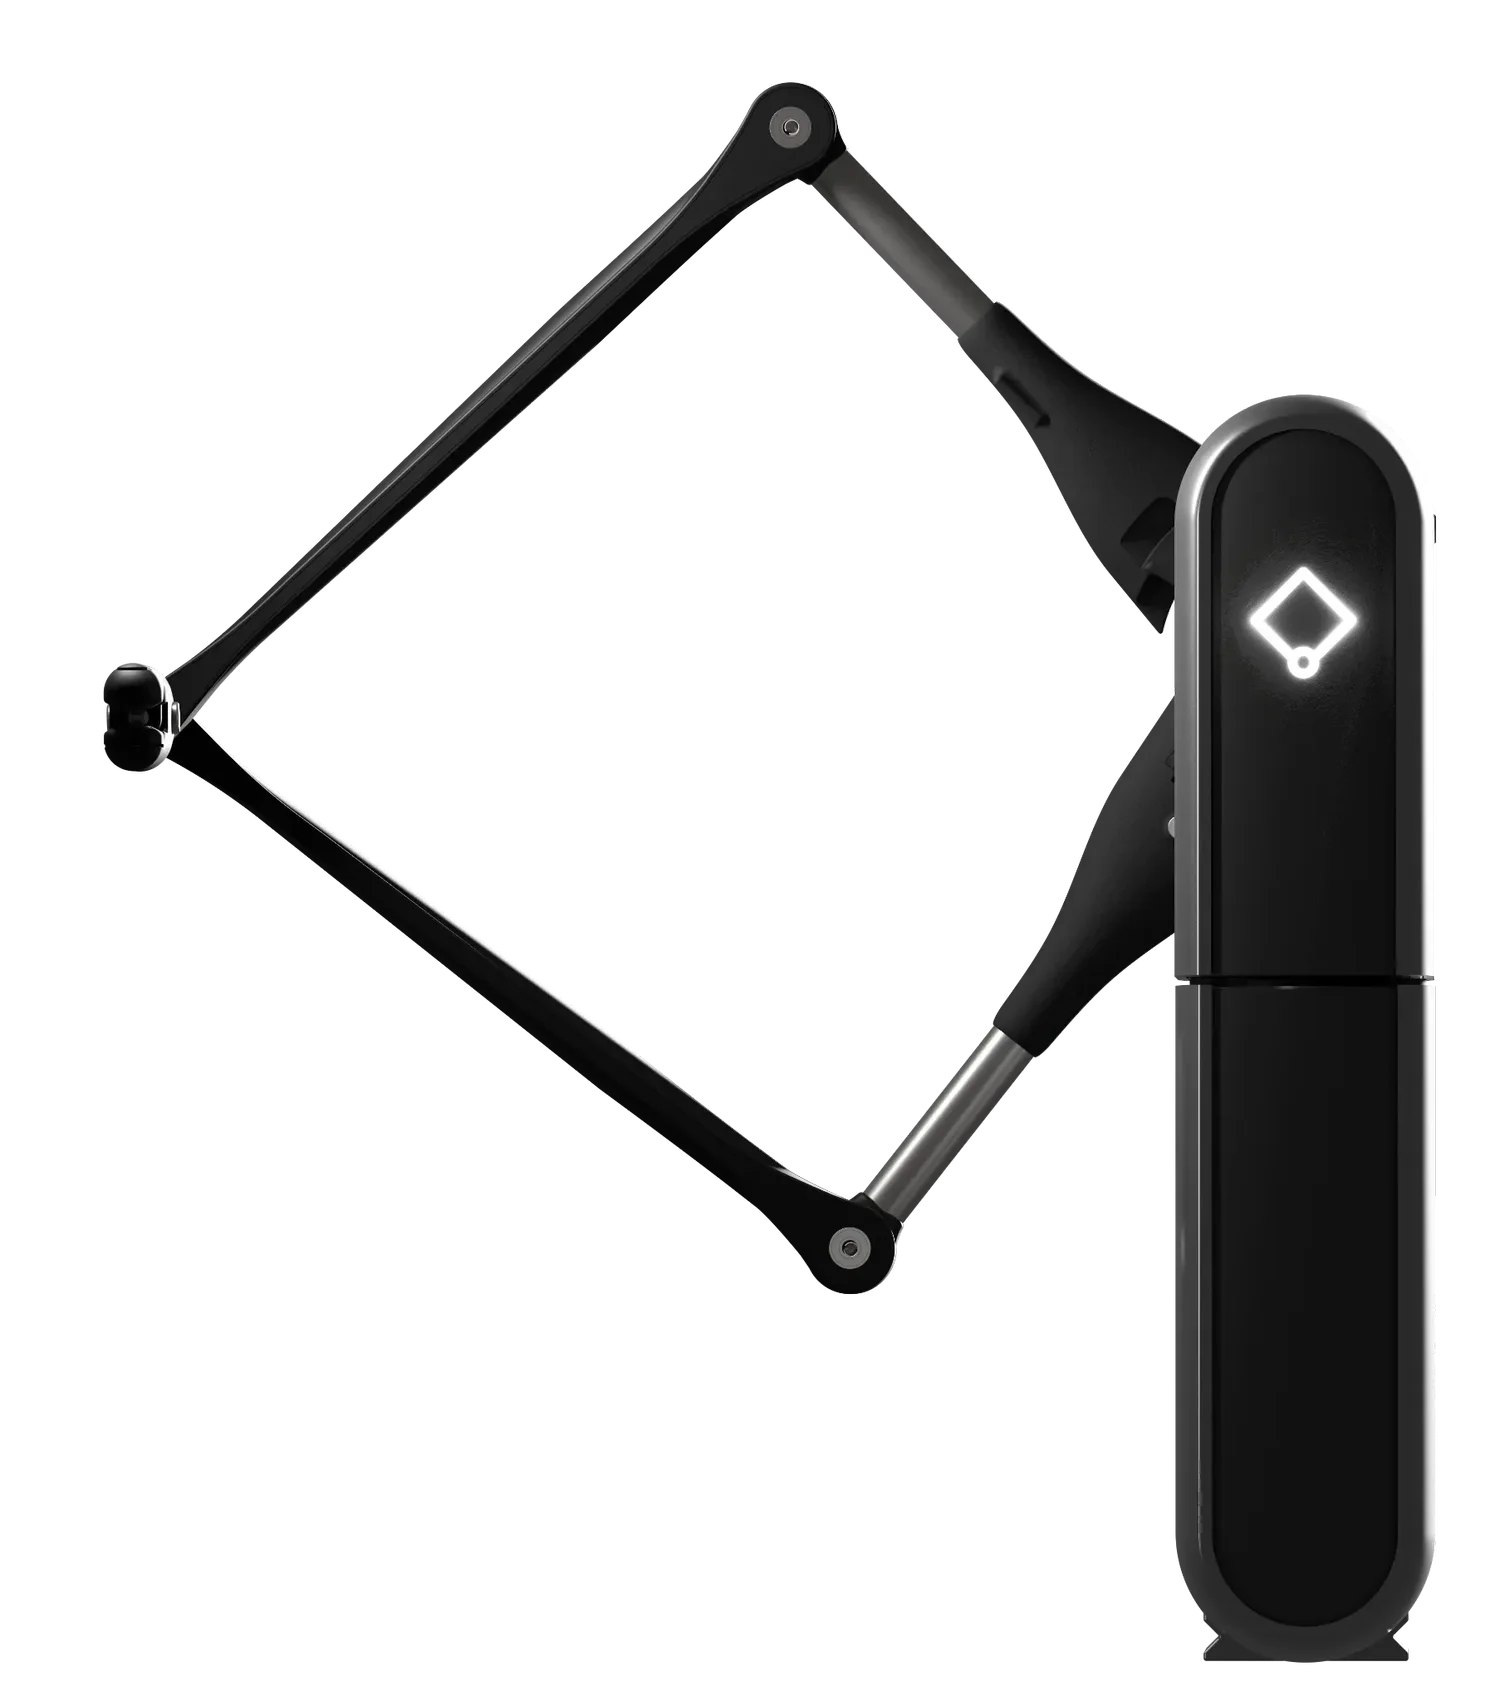
3 DOF force feedback · 0.01 mm resolution · 4 kHz haptic loop
개요
터치 기반 제어.
Inverse3는 사용자가 디지털, 시뮬레이션, 로봇 환경을 움직이고, 제어하고, 느낄 수 있게 하는 물리적 포스 피드백 컨트롤러입니다.
고해상도 햅틱 피드백, 빠른 리프레시 레이트, 구성 가능한 그립과 마운트, 그리고 로보틱스, 시뮬레이션, 연구, 트레이닝 워크플로를 위한 개발자 친화적 통합 지원을 결합했습니다.
물리적 햅틱 제어
실제 입력 장치를 사용해 로봇, 시뮬레이션 또는 디지털 시스템을 제어하면서 컨트롤러를 통해 포스 피드백을 받습니다.
구성 가능한 설정
다양한 작업 공간, 사용자 위치, 애플리케이션 요구에 맞게 VerseGrips, VerseMounts 조합을 활용해 Inverse3 시스템을 조정할 수 있습니다.
개발자 리소스
Developer Hub에서 제공되는 지원 개발 도구, 예제, 다운로드, 문서를 활용해 햅틱 애플리케이션을 구축하십시오.
제품 적합성
Inverse3가 필요한 사람들.
Inverse3는 로보틱스, 시뮬레이션, 연구, 훈련, 의료, 산업 워크플로 전반에서 가장 폭넓은 Haply 포스 피드백 애플리케이션을 지원합니다.
제품군에서 가장 다재다능한 디바이스
- 사용자 및 팀
- 정밀 포스 피드백 제어를 평가하는 연구실, 연구자, 로보틱스 팀, 시뮬레이션 팀, 의료 시뮬레이션 팀, 산업 팀, 개발자.
- 이 제품을 선택해야 할 때
- 탐색, 프로토타이핑, 교육, 시뮬레이션, 전문 힘 피드백 워크플로를 모두 지원하는 정밀하고 접근하기 쉬운 햅틱 컨트롤러 하나가 필요하다면 Inverse3 제품을 선택하십시오.
- 관련 사용 사례 경로
- 로보틱스 & 원격 조작 · 술기 교육 & 시뮬레이션 · 의료 시뮬레이션 · 산업 자동화 · 연구 & 교육. Inverse3는 가장 폭넓은 Haply 워크플로를 지원합니다.
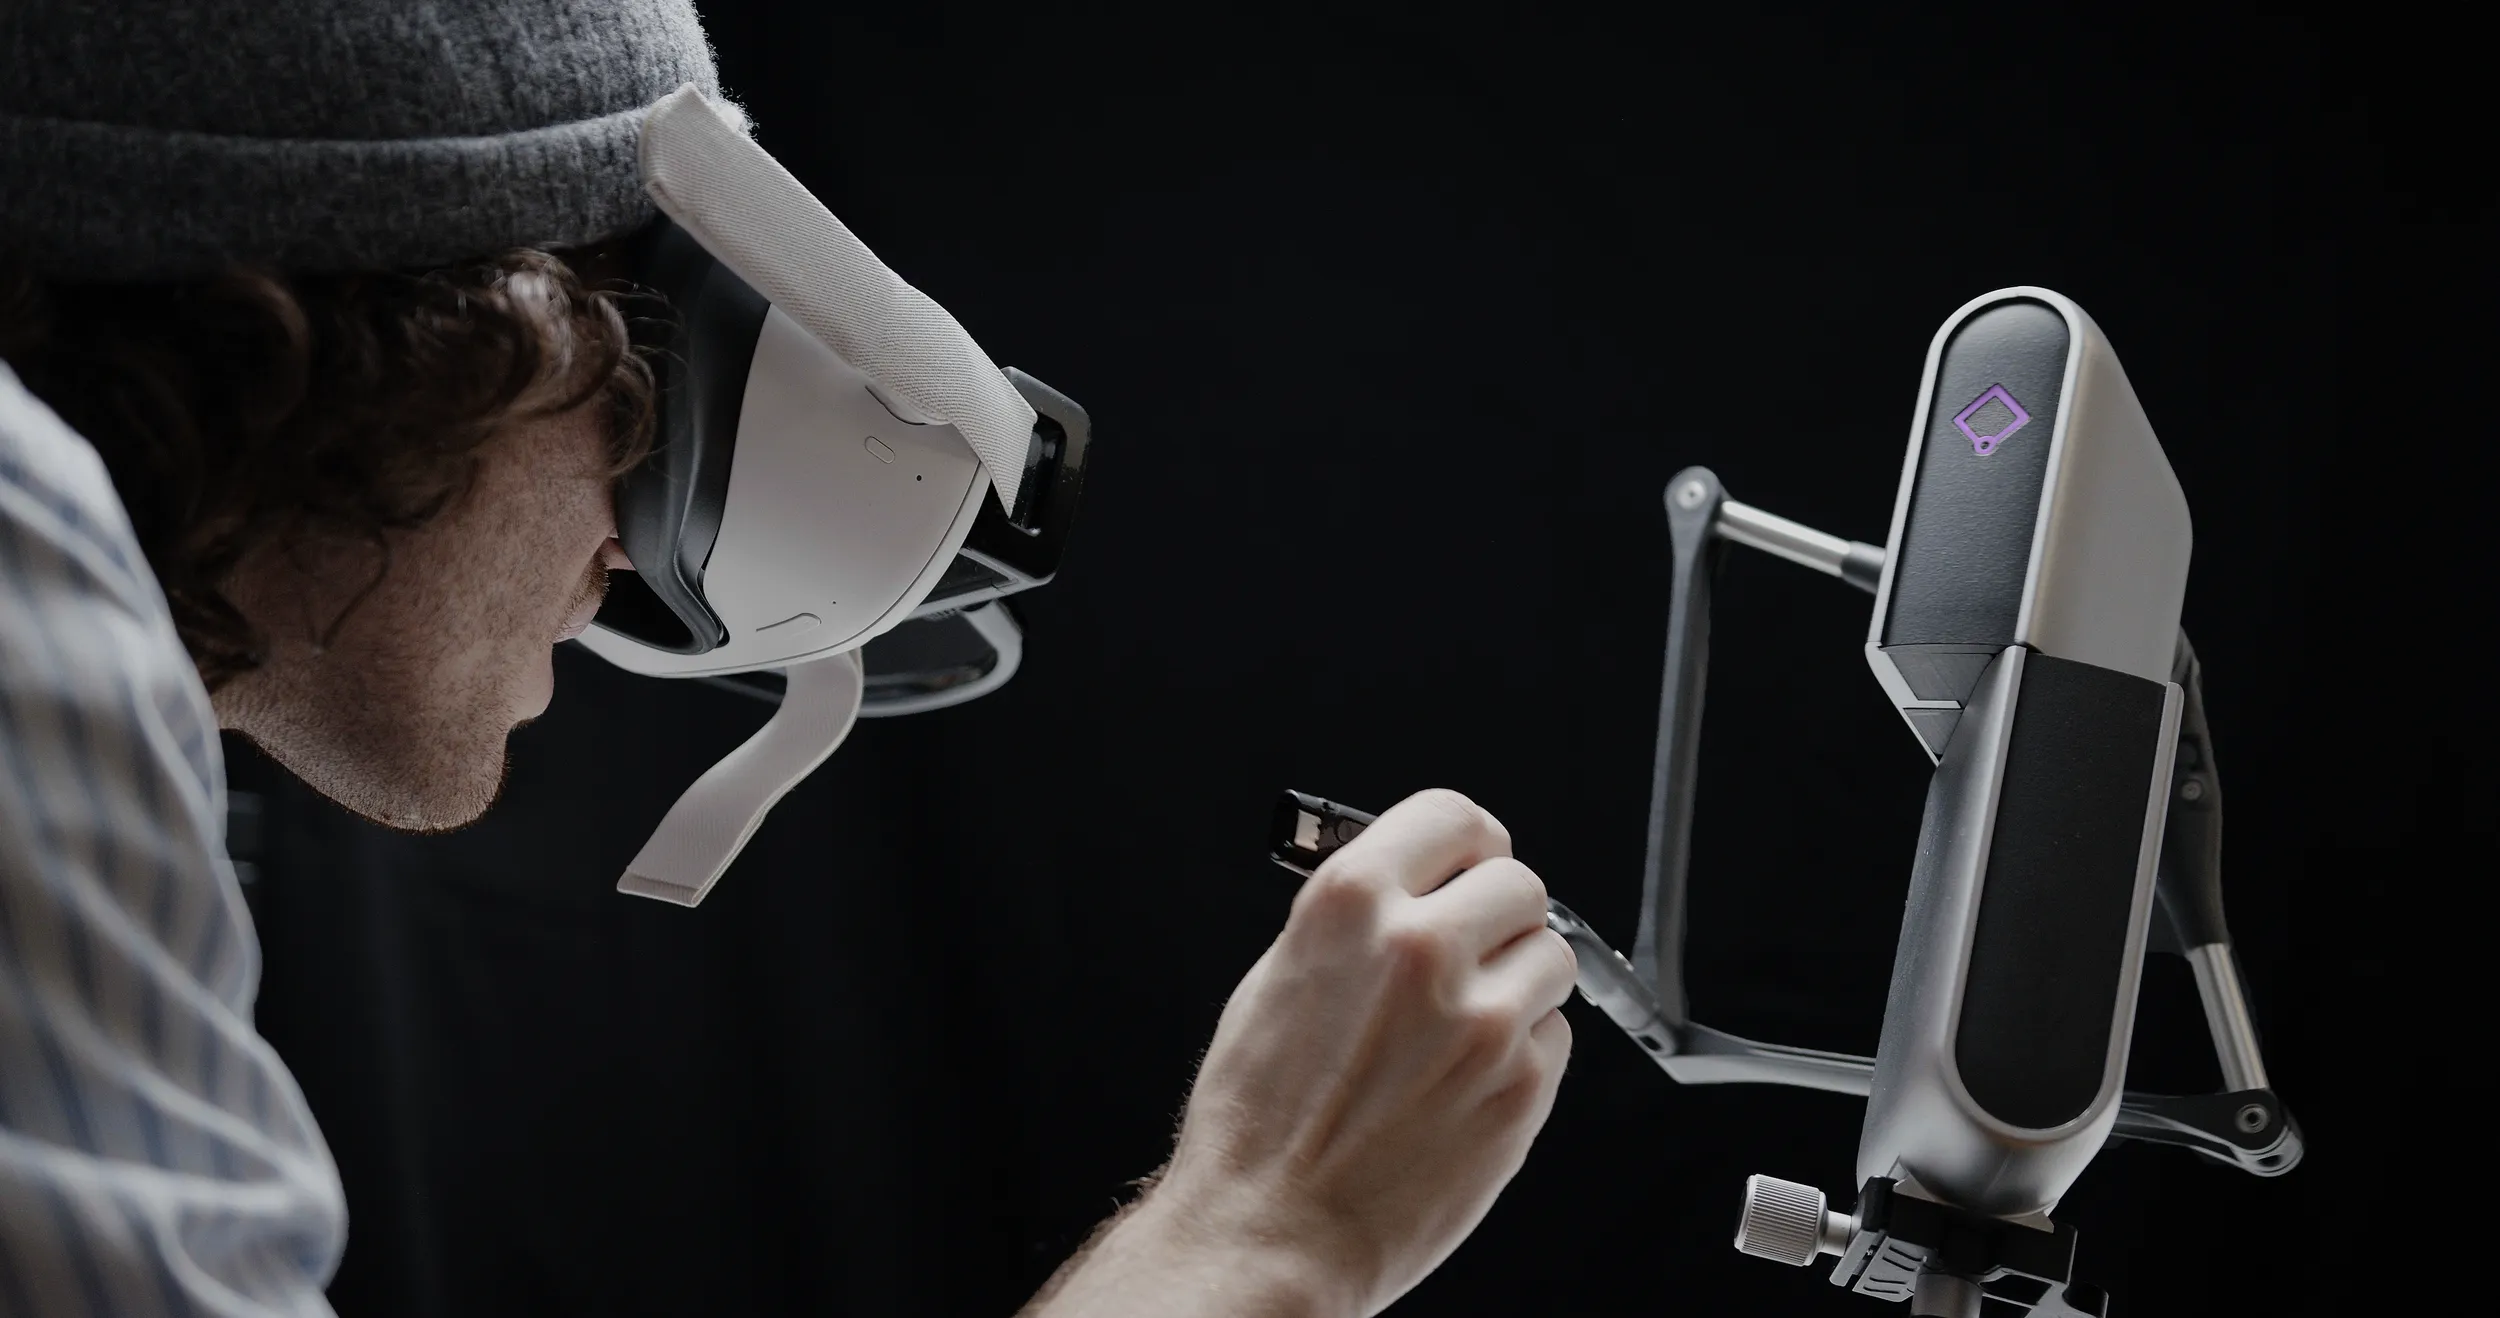
주요 성과
Inverse3가 가능하게 하는 것.
정밀 제어
정밀함이 중요한 햅틱 상호작용을 위한 0.01 mm 분해능과 4 kHz 리프레시 속도.
휴대용 플랫폼
연구실, 데모, 현장 작업을 위해 컴팩트하고 빠르게 설치할 수 있습니다.
개발자 친화적
다양한 언어, 게임 엔진, 통합 워크플로를 지원합니다.
훈련 사실감
교육 및 시뮬레이션 환경에 촉각 피드백을 더합니다.
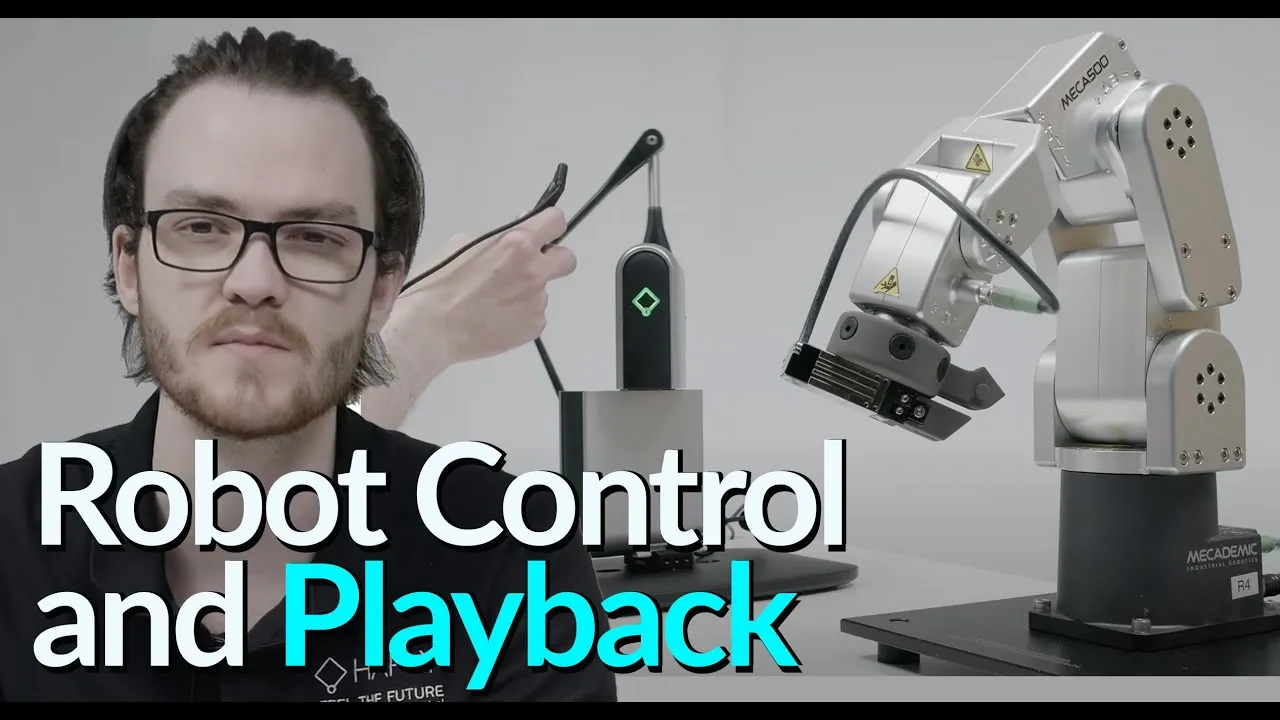
빠른 시작
Inverse3 시작하기.
간단한 설정 절차를 통해 팀이 디바이스 설정에서 햅틱 상호작용까지 빠르게 진행할 수 있습니다.
-
VerseMount에 고정
안정적인 설치를 위해 먼저 디바이스를 VerseMount에 고정하십시오.
-
전원 켜기
시스템에 전원을 공급하고 캘리브레이션 및 사용을 위해 디바이스를 준비하십시오.
-
암 펼치기
암을 펼치고 원하는 워크플로에 맞게 디바이스를 배치하십시오.
-
시스템 캘리브레이션
정확한 햅틱 상호작용을 위해 캘리브레이션을 실행하여 디바이스를 준비하십시오.
-
VerseGrip 장착
애플리케이션과 사용자 상호작용에 가장 적합한 VerseGrip 모델을 장착하십시오.
-
상호작용 시작
로보틱스, 시뮬레이션, 연구 또는 교육 워크플로에서 힘 피드백을 사용해 보십시오.
사양 & 통합
기술 세부 정보.
디바이스 기능
- 제품 유형
- Versatile 3D force-feedback haptic controller for research and development
- 제어 모드
- Cartesian force/position and joint torque/angle control
- 디바이스 피드백
- Real-time position, velocity and joint-angle state
- 제어 설정
- Configurable force, torque, damping and gravity compensation
- 구성
- Single-device or bimanual, left- or right-handed setups
측정된 성능
- 위치 분해능
- Up to 0.01 mm
- 햅틱 리프레시 레이트
- 4 kHz
- 최대 출력 힘
- Up to 10 N total — varies across the workspace ¹
- 관절 토크
- Up to 1000 N·mm per joint ¹
- 기구학
- 3 actuated joints — 3-DOF force output, 6-DOF input with VerseGrip ¹
- 전원
- 100–240 V supply, 24 V barrel-jack input ¹
- 연결성
- USB-C · wireless VerseGrip accessory support ¹
- 장착
- Arca-Swiss standard — operates at any angle, including upside down ¹
소프트웨어 및 개발자 지원
- SDK 아키텍처
- Local service for device discovery, communication and control
- 소프트웨어 인터페이스
- Language-agnostic WebSocket and HTTP interface using JSON
- 언어 & 엔진
- Unity (2021.3+) · C++ · Python · C# (.NET) · Rust · CHAI3D — any language via the WebSocket/JSON API ²
- 운영 체제
- Windows · Ubuntu 22.04 / 24.04 (x64 and arm64) · macOS ²
- 실시간 아키텍처
- The 4 kHz control loop closes between the local Inverse Service and the device; applications exchange per-tick commands and state with the service over a local WebSocket — no network hop in the force loop
- 디바이스 관리
- Setup, calibration, monitoring and firmware updates through Haply Hub
- 개발자 리소스
- Developer Hub — develop.haply.co
¹ Inverse SDK 문서(docs.haply.co) · ² Developer Hub 릴리스 목록(develop.haply.co/releases). 포괄적인 최신 사양서는 영업팀에 문의하십시오.
구성
워크플로에 맞게 Inverse3 디바이스를 구성하십시오.
지원되는 그립, 마운트, 소프트웨어 도구, 개발자 리소스를 활용해 로보틱스, 시뮬레이션, 연구, 교육 환경 전반에 맞게 Inverse3 디바이스를 조정할 수 있습니다.
애플리케이션에 바로 사용 가능한 그립
시뮬레이션부터 로봇 제어까지, 워크플로에 맞게 접촉점과 손 상호작용을 조정할 수 있습니다.
유연한 마운팅 옵션
다양한 작업 공간, 사용자 위치, 설치 요구 사항에 맞게 Inverse3 디바이스를 구성할 수 있습니다.
설정 및 디바이스 관리
개발자 허브에서 도구를 다운로드하고, 디바이스를 연결하고, 설정 리소스를 이용하세요.
SDK 및 문서
문서, 예제, 다운로드 자료를 활용해 햅틱 애플리케이션 개발을 지원합니다.
FAQ
자주 묻는 질문.
Inverse3는 어떤 용도로 사용됩니까?
Inverse3는 로보틱스 및 원격 조작, 기술 훈련 및 시뮬레이션, 의료 시뮬레이션, 그리고 포스 피드백이 필요한 연구 애플리케이션에 사용되는 정밀 햅틱 컨트롤러입니다.
Inverse3는 Inverse3 X와 어떻게 다릅니까?
Inverse3는 가장 폭넓은 사용 사례를 아우릅니다. Inverse3 X는 더 높은 정밀도가 요구되는 엔터프라이즈 및 까다로운 R&D 워크플로를 위해 더 높은 성능과 안정성을 제공합니다.
Inverse3는 어떤 SDK와 소프트웨어를 지원합니까?
공식 SDK는 Unity(2021.3+), C++, Python, C#(.NET), Rust, 그리고 오픈소스 CHAI3D 라이브러리를 Windows, Ubuntu 22.04/24.04(arm64 포함), macOS에서 지원합니다. 그 외의 어떤 언어든 로컬 Inverse Service의 WebSocket/JSON API를 통해 디바이스를 구동할 수 있습니다. 모든 다운로드와 문서는 Developer Hub(develop.haply.co)에서 제공됩니다.
사용 사례
Inverse3가 활약하는 곳.
로보틱스, 시뮬레이션, 연구, 훈련, 산업용 햅틱스를 아우르는 가장 폭넓은 햅틱 제어 경로입니다.
워크플로에 촉각을 더하십시오.
제품 적합성, 평가 요구 사항, 가격, 구매, 그리고 로보틱스, 시뮬레이션, 연구, 훈련, 의료, 산업 워크플로 전반의 애플리케이션에 대해 저희 팀과 상담하십시오.